
نویسنده: نیما راد — رادونیکس اتوماسیون (radonix.net)
مقدمه
کنترلر Standalone و PC Base دو معماری اصلی هستند که کنترلرهای دستگاههای CNC بر اساس آنها طبقهبندی میشوند. کنترلر CNC مغز اصلی دستگاه است؛ تمام دستورات حرکتی، خواندن فایل G-code، کنترل محورهای حرکتی، هماهنگی اسپیندل، ابزار، ورودیها و خروجیها، سنسورها، سیستم ایمنی و در برخی دستگاهها کنترل فرآیندهایی مانند پلاسما، لیزر، واترجت یا برش شیشه توسط کنترلر مدیریت میشود.
در بازار ماشینآلات CNC، کنترلرها از نظر معماری کلی معمولاً به دو گروه اصلی تقسیم میشوند:
- کنترلرهای Standalone
- کنترلرهای PC Base
هرکدام از این دو معماری مزایا، محدودیتها و کاربردهای مخصوص خود را دارند. انتخاب درست بین این دو مدل، مستقیماً روی دقت دستگاه، پایداری عملکرد، امکانات نرمافزاری، هزینه نگهداری، قابلیت توسعه و کیفیت تجربه کاربر تأثیر میگذارد.
کنترلر Standalone چیست؟
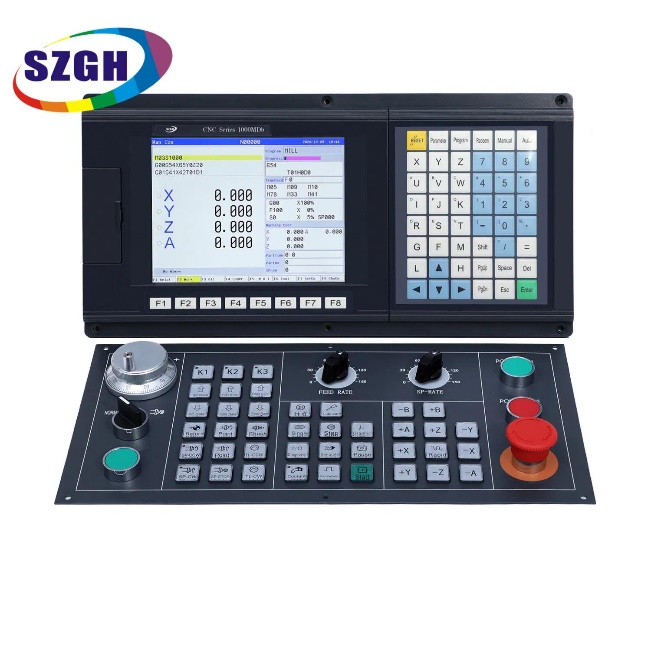
کنترلر Standalone یا کنترلر مستقل، سیستمی است که برای کارکرد اصلی خود نیاز دائمی به کامپیوتر خارجی ندارد. در این نوع کنترلر، پردازنده، سیستم عامل داخلی، نرمافزار کنترل، ورودی و خروجیها، صفحه نمایش یا پنل کاربری و بخش Motion Control معمولاً داخل یک مجموعه سختافزاری مستقل قرار دارند.
در این معماری، اپراتور فایل ماشینکاری را از طریق USB، شبکه، کارت حافظه یا حافظه داخلی به کنترلر منتقل میکند. سپس کنترلر بهصورت مستقل فایل را اجرا کرده و فرمانهای حرکتی را به درایوهای سروو یا استپر ارسال میکند.
نمونههای رایج این نوع کنترلرها شامل کنترلرهای مستقل مخصوص Router، Plasma، Milling، Lathe، Laser و دستگاههای اقتصادی یا نیمهصنعتی هستند.
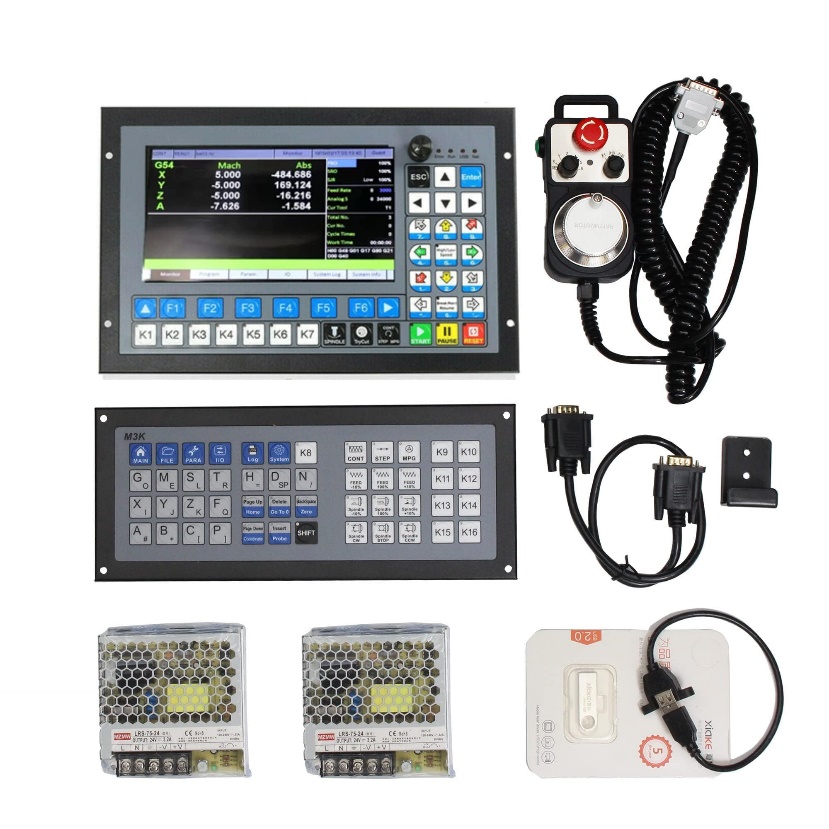
کنترلر آفلاین CNC همراه هندویل و کیبورد کنترلی
کنترلر PC Base چیست؟
کنترلر PC Base یا مبتنی بر کامپیوتر، سیستمی است که در آن بخش مهمی از نرمافزار کنترل CNC روی کامپیوتر صنعتی یا کامپیوتر معمولی اجرا میشود. در این معماری، کامپیوتر وظیفه رابط کاربری، پردازش فایل، مدیریت مسیر، تنظیمات پیشرفته، نمایش گرافیکی، ثبت اطلاعات، ارتباط با اپراتور و در بعضی سیستمها حتی تولید فرمان حرکتی Real-time را برعهده دارد.
در سیستمهای PC Base، معمولاً یک برد Motion Controller یا کارت کنترل نیز وجود دارد که از طریق Ethernet، PCI/PCIe، USB صنعتی، EtherCAT یا سایر پروتکلها با کامپیوتر ارتباط دارد. این برد وظیفه تولید پالس، کنترل محور، خواندن ورودیها، خروجیها و اجرای بخشهای حساس زمانی را انجام میدهد.
کنترلرهای PC Base معمولاً در دستگاههای پیشرفتهتر، دستگاههایی با نیاز به رابط کاربری سفارشی، کنترل چندمحوره، اتوماسیون خاص، گزارشگیری، شبکه، پایگاه داده و قابلیت توسعه نرمافزاری بیشتر استفاده میشوند.
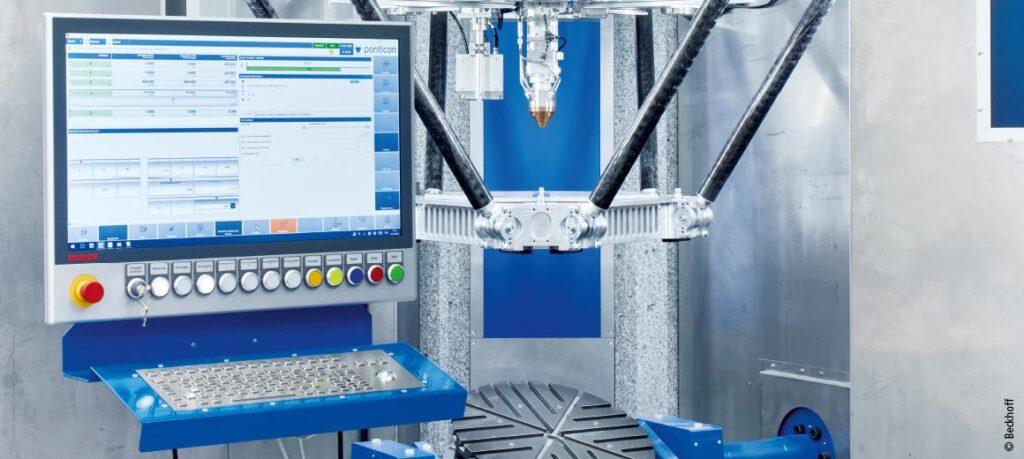
کنترلر صنعتی PC-Based با رابط کاربری پیشرفته و پنل اپراتوری
تفاوت اصلی Standalone و PC Base
تفاوت اصلی این دو معماری در محل اجرای نرمافزار و میزان وابستگی به کامپیوتر است.
در کنترلر Standalone، کنترلر یک واحد مستقل است و معمولاً همه چیز داخل همان دستگاه انجام میشود. اما در PC Base، کامپیوتر نقش مهمی در اجرای نرمافزار، رابط کاربری، پردازش و مدیریت سیستم دارد.
به زبان ساده:
کنترلر Standalone مانند یک دستگاه آماده و بسته است.
کنترلر PC Base مانند یک پلتفرم بازتر، قابل توسعهتر و نرمافزاریتر است.
مزایای کنترلرهای Standalone
1. سادگی در نصب و راهاندازی: کنترلرهای Standalone معمولاً نیاز به نصب سیستم عامل، تنظیمات پیچیده کامپیوتر، درایورهای مختلف یا پیکربندیهای نرمافزاری سنگین ندارند. این موضوع باعث میشود برای دستگاهسازان اقتصادی، کارگاههای کوچک و اپراتورهای غیرمتخصص گزینه سادهتری باشند.
2. وابسته نبودن به کامپیوتر: در این سیستمها، خرابی ویندوز، هنگ کردن کامپیوتر، ویروس، آپدیت سیستم عامل یا مشکلات نرمافزاری کامپیوتر معمولاً تأثیر مستقیم روی عملکرد دستگاه ندارد. این ویژگی برای بسیاری از کارگاهها یک مزیت مهم محسوب میشود.
3. پایداری قابل قبول برای کاربردهای عمومی: برای دستگاههایی مانند CNC چوب، حکاکی، برش ساده، Router سه محور، پلاسماهای سبک و کاربردهای عمومی، کنترلر Standalone میتواند عملکرد پایدار و قابل قبولی ارائه دهد.
4. هزینه اولیه کمتر در برخی مدلها: در بسیاری از پروژههای اقتصادی، کنترلر Standalone میتواند هزینه نهایی سیستم را کاهش دهد؛ چون نیاز به کامپیوتر صنعتی، مانیتور، کارت کنترل جداگانه و نرمافزار تخصصی کمتر میشود.
5. مناسب برای تولید انبوه دستگاههای ساده: اگر دستگاهساز قصد تولید دستگاههای مشابه، با امکانات ثابت و بدون نیاز به سفارشیسازی زیاد داشته باشد، کنترلر Standalone میتواند انتخابی سریع و کمهزینه باشد.
محدودیتهای کنترلرهای Standalone
1. محدودیت در توسعه نرمافزاری: اکثر کنترلرهای Standalone دارای محیط بسته هستند؛ یعنی امکان تغییر عمیق در رابط کاربری، الگوریتم حرکتی، گزارشگیری، اتصال به بانک اطلاعاتی، ارتباط با نرمافزارهای دیگر یا افزودن قابلیتهای اختصاصی محدود است.
2. محدودیت در رابط کاربری: صفحه نمایش و منوی کنترلرهای Standalone معمولاً ساده و ثابت است. اگر کاربر نیاز به محیط گرافیکی پیشرفته، زبان اختصاصی، نمایش سهبعدی مسیر، مانیتورینگ پیشرفته یا طراحی فرآیند خاص داشته باشد، این سیستمها معمولاً محدودیت ایجاد میکنند.
3. محدودیت در کنترل فرآیندهای خاص: در دستگاههایی مثل پلاسما با THC پیشرفته، برش شیشه، واترجت، لیزر صنعتی، دستگاههای چندکله، دستگاههای دارای تعویض ابزار پیچیده یا ماشینهایی با منطق خاص، کنترلر Standalone ممکن است انعطاف کافی نداشته باشد.
4. وابستگی به امکانات کارخانه سازنده: در کنترلر Standalone، کاربر معمولاً مجبور است با همان امکاناتی کار کند که سازنده کنترلر ارائه کرده است. اگر قابلیت خاصی در نرمافزار وجود نداشته باشد، اضافه کردن آن معمولاً دشوار یا غیرممکن است.
5. محدودیت در ارتباطات صنعتی: بسیاری از کنترلرهای مستقل اقتصادی از نظر ارتباط با PLC، شبکه صنعتی، EtherCAT، Modbus پیشرفته، دیتابیس، ERP یا سیستمهای مانیتورینگ کارخانه محدود هستند.
مزایای کنترلرهای PC Base
1. انعطافپذیری بالا: مهمترین مزیت PC Base، امکان توسعه و سفارشیسازی است. رابط کاربری، زبان نرمافزار، فرآیند کاری، گزارشها، دیتابیس، سیستم لاگ، ارتباط با دوربین، بارکدخوان، سیستم انبار، ERP و ماژولهای خاص میتوانند بر اساس نیاز پروژه طراحی شوند.
2. رابط کاربری پیشرفته: در سیستمهای PC Base میتوان از مانیتورهای بزرگ، نمایش گرافیکی مسیر، شبیهسازی، نمایش سهبعدی، پنلهای لمسی، داشبوردهای صنعتی، راهنمای اپراتور، هشدارهای تصویری و سیستمهای چندزبانه استفاده کرد.
3. مناسب برای دستگاههای خاص و صنعتی: برای ماشینهایی که فرآیند ویژه دارند، مانند پلاسما با THC، برش شیشه، CNC چندمحوره، دستگاههای دارای اتوماسیون جانبی، خطوط تولید، ماشینهای ترکیبی یا دستگاههایی که نیاز به ارتباط با سیستمهای دیگر دارند، PC Base معمولاً انتخاب قویتری است.
4. امکان ذخیرهسازی و گزارشگیری پیشرفته: در PC Base میتوان اطلاعات تولید، خطاها، زمان کارکرد، اپراتورها، سفارشها، سریال قطعات، مصرف ابزار، وضعیت سنسورها و گزارشهای مالی یا تولیدی را ذخیره و تحلیل کرد.
5. قدرت پردازشی بیشتر: کامپیوترها معمولاً قدرت پردازشی، حافظه و امکانات گرافیکی بیشتری نسبت به کنترلرهای مستقل دارند. این موضوع در پردازش فایلهای بزرگ، مسیرهای پیچیده، Nesting، محاسبات هندسی، مانیتورینگ و ارتباطات نرمافزاری بسیار مفید است.
6. قابلیت اتصال به شبکه و سیستمهای دیگر: در سیستمهای PC Base، اتصال به شبکه، سرور، اینترنت، دیتابیس، سیستم پشتیبانی، آپدیت نرمافزار، کنترل از راه دور و ارتباط با نرمافزارهای طراحی و تولید سادهتر است.
7. امکان استفاده از Motion Controller تخصصی: در معماریهای حرفهای PC Base، کامپیوتر فقط رابط کاربری و مدیریت سطح بالا را انجام میدهد و بخش Real-time توسط برد کنترل حرکت یا شبکههای صنعتی مانند EtherCAT انجام میشود. این ترکیب میتواند هم انعطاف نرمافزاری بالا و هم پایداری حرکتی صنعتی ایجاد کند.
محدودیتهای کنترلرهای PC Base
1. نیاز به تنظیمات دقیقتر: سیستم PC Base به نصب نرمافزار، تنظیم سیستم عامل، درایورها، شبکه، کارت کنترل و گاهی تنظیمات Real-time نیاز دارد. بنابراین راهاندازی آن نسبت به Standalone تخصصیتر است.
2. وابستگی به کیفیت کامپیوتر: اگر از کامپیوتر ضعیف، ناپایدار یا غیرصنعتی استفاده شود، ممکن است سیستم دچار تأخیر، هنگ، نویز ارتباطی، خرابی هارد یا مشکلات نرمافزاری شود.
3. هزینه بالاتر در سیستمهای حرفهای: در پروژههای صنعتی، استفاده از PC صنعتی، مانیتور صنعتی، برد Motion Controller، نرمافزار تخصصی و تجهیزات شبکه میتواند هزینه اولیه را نسبت به کنترلر Standalone افزایش دهد.
4. نیاز به نگهداری نرمافزاری: آپدیت سیستم عامل، بکاپگیری، مدیریت لایسنس، تنظیمات امنیتی، جلوگیری از ویروس و حفظ پایداری نرمافزار از مواردی هستند که در سیستم PC Base باید جدی گرفته شوند.
5. حساسیت به طراحی معماری: اگر وظایف Real-time بهدرستی از وظایف غیر Real-time جدا نشوند، ممکن است کیفیت حرکت دستگاه کاهش پیدا کند. در سیستمهای حرفهای باید مشخص باشد که کدام بخش روی PC اجرا میشود و کدام بخش روی Motion Controller یا سختافزار Real-time.
جدول مقایسه کنترلر Standalone و PC Base
| معیار مقایسه | کنترلر Standalone | کنترلر PC Base |
| وابستگی به کامپیوتر | معمولاً ندارد | دارد |
| سادگی راهاندازی | بالا | متوسط تا پیچیده |
| قابلیت توسعه نرمافزاری | محدود | بسیار بالا |
| مناسب برای دستگاههای ساده | بسیار مناسب | مناسب ولی گاهی پرهزینهتر |
| مناسب برای دستگاههای خاص | محدود | بسیار مناسب |
| رابط کاربری | سادهتر و ثابتتر | پیشرفته و قابل سفارشیسازی |
| گزارشگیری و دیتابیس | محدود | قوی |
| ارتباط با شبکه و سیستمهای دیگر | محدود تا متوسط | بسیار قوی |
| هزینه اولیه | معمولاً کمتر | بسته به سیستم، متوسط تا بالا |
| تعمیر و نگهداری | سادهتر | تخصصیتر |
| انعطاف در آینده | محدود | بالا |
| مناسب برای تولید صنعتی پیچیده | متوسط | بالا |
| مناسب برای اپراتور غیرمتخصص | خوب | وابسته به طراحی نرمافزار |
| کنترل فرآیندهای خاص | محدود | قوی |
| سفارشیسازی برند و UI | محدود | بسیار بالا |
کاربردهای مناسب برای کنترلر Standalone
کنترلر Standalone معمولاً برای موارد زیر مناسب است:
- CNC چوب ساده
- دستگاه Router سه محور
- دستگاههای حکاکی سبک
- پلاسماهای اقتصادی
- دستگاههای آموزشی
- کارگاههای کوچک
- دستگاههایی با فرآیند ثابت
- پروژههایی که هزینه پایین و راهاندازی سریع اولویت دارد
- ماشینهایی که نیاز به گزارشگیری و اتوماسیون پیشرفته ندارند
در چنین کاربردهایی، سادگی و استقلال کنترلر یک مزیت مهم است.
کاربردهای مناسب برای کنترلر PC Base
کنترلر PC Base معمولاً برای موارد زیر انتخاب بهتری است:
- دستگاههای صنعتی با امکانات سفارشی
- دستگاههای چندمحوره
- CNC پلاسما با THC پیشرفته
- دستگاههای برش شیشه
- دستگاههای لیزر یا واترجت صنعتی
- خطوط تولید و ماشینآلات متصل به شبکه
- دستگاههایی با نیاز به دیتابیس و گزارشگیری
- سیستمهایی که رابط کاربری اختصاصی میخواهند
- ماشینهایی که نیاز به اتصال به PLC، ERP، بارکدخوان، دوربین یا سرور دارند
- پروژههایی که توسعه آینده و آپدیت نرمافزار اهمیت دارد
در این کاربردها، انعطافپذیری PC Base یک مزیت بزرگ محسوب میشود.
مقایسه از نظر دقت و پایداری حرکت
دقت و پایداری فقط به Standalone یا PC Base بودن کنترلر وابسته نیست. عوامل مهمتری نیز وجود دارند، از جمله:
- کیفیت الگوریتم Motion Control
- نوع ارتباط با درایوها
- کیفیت تولید پالس یا شبکه صنعتی
- سرعت پردازش کنترلر
- کیفیت درایو و موتور
- تنظیمات سروو
- نویز الکتریکی
- مکانیک دستگاه
- کابلکشی و ارتینگ
- طراحی صحیح تابلو برق
یک کنترلر Standalone با طراحی خوب میتواند از یک سیستم PC Base ضعیف بهتر کار کند. همچنین یک سیستم PC Base حرفهای با Motion Controller قوی میتواند از بسیاری از کنترلرهای مستقل عملکرد دقیقتر و انعطافپذیرتری داشته باشد.
بنابراین نباید فقط نام معماری را معیار قرار داد؛ بلکه باید کیفیت پیادهسازی، سختافزار، نرمافزار و هماهنگی کل سیستم بررسی شود.
مقایسه از نظر هزینه
در نگاه اول، کنترلر Standalone معمولاً ارزانتر به نظر میرسد. اما هزینه واقعی فقط قیمت خرید کنترلر نیست. باید موارد زیر را هم در نظر گرفت:
- هزینه نصب و راهاندازی
- هزینه آموزش اپراتور
- هزینه توقف دستگاه
- هزینه تعمیر و نگهداری
- هزینه توسعه آینده
- هزینه اضافه کردن قابلیتهای جدید
- هزینه پشتیبانی نرمافزاری
- هزینه ارتباط با سیستمهای دیگر
اگر دستگاه ساده باشد، Standalone معمولاً اقتصادیتر است. اما اگر پروژه نیاز به توسعه، گزارشگیری، شبکه، رابط کاربری خاص یا کنترل فرآیند پیچیده داشته باشد، PC Base در بلندمدت میتواند انتخاب مقرونبهصرفهتری باشد.
مقایسه از نظر تعمیرات و پشتیبانی
در کنترلرهای Standalone، عیبیابی معمولاً سادهتر است؛ چون سیستم بستهتر و اجزای کمتری دارد. اما اگر مشکل مربوط به نرمافزار داخلی یا محدودیت کارخانه سازنده باشد، کاربر قدرت زیادی برای اصلاح ندارد.
در کنترلرهای PC Base، عیبیابی تخصصیتر است؛ اما امکانات بیشتری برای ثبت خطا، لاگگیری، بررسی پارامترها، ریموت ساپورت، آپدیت نرمافزار و تحلیل عملکرد وجود دارد.
به همین دلیل در سیستمهای صنعتی، PC Base میتواند پشتیبانی حرفهایتری فراهم کند؛ به شرطی که نرمافزار و ساختار سیستم درست طراحی شده باشد.
کنترلرهای ترکیبی یا Hybrid
امروزه بسیاری از سیستمهای حرفهای کاملاً Standalone یا کاملاً PC Base نیستند، بلکه معماری ترکیبی دارند. در این مدل، کامپیوتر رابط کاربری، پردازش فایل، مدیریت پروژه و امکانات گرافیکی را انجام میدهد؛ اما Motion Control واقعی روی برد مستقل یا کنترلر صنعتی اجرا میشود.
این مدل ترکیبی مزایای هر دو طرف را فراهم میکند:
- انعطاف نرمافزاری PC Base
- پایداری حرکتی سختافزار مستقل
- امکان توسعه رابط کاربری
- کاهش وابستگی حرکت Real-time به ویندوز یا سیستم عامل عمومی
- امکان ارتباط صنعتی و شبکهای بهتر
برای بسیاری از دستگاههای CNC مدرن، معماری Hybrid یکی از بهترین گزینههاست.
کدام کنترلر برای کدام دستگاه بهتر است؟
اگر دستگاه ساده، کممحور، اقتصادی و با فرآیند ثابت است، Standalone انتخاب مناسبی است.
اگر دستگاه نیاز به امکانات نرمافزاری، سفارشیسازی، گزارشگیری، ارتباطات صنعتی، کنترل فرآیند خاص یا توسعه آینده دارد، PC Base یا Hybrid انتخاب بهتری است.
برای مثال:
- CNC چوب ساده — Standalone یا PC Base ساده
- Router صنعتی با امکانات پیشرفته — PC Base یا Hybrid
- Plasma با THC پیشرفته — PC Base یا Hybrid
- دستگاه برش شیشه — PC Base
- دستگاه آموزشی ارزان — Standalone
- دستگاه تولیدی متصل به شبکه کارخانه — PC Base
- دستگاه چندمحوره خاص — PC Base یا کنترلر صنعتی پیشرفته
معیارهای مهم هنگام انتخاب کنترلر CNC
برای انتخاب کنترلر مناسب، باید به این موارد توجه شود:
1. تعداد محورهای دستگاه
2. نوع موتور و درایو
3. نوع فرمان خروجی، مانند Step/Direction، Analog، EtherCAT یا سایر پروتکلها
4. سرعت و دقت مورد نیاز
5. نوع کاربرد دستگاه
6. نیاز به رابط کاربری اختصاصی
7. نیاز به گزارشگیری و دیتابیس
8. نیاز به اتصال به شبکه یا سیستمهای دیگر
9. سطح تخصص اپراتور
10. شرایط محیط صنعتی
11. بودجه اولیه
12. هزینه نگهداری بلندمدت
13. امکان توسعه در آینده
14. کیفیت پشتیبانی شرکت سازنده کنترلر
15. امکان تأمین قطعات و بهروزرسانی نرمافزار
جمعبندی
کنترلرهای Standalone و PC Base هر دو جایگاه مهمی در صنعت CNC دارند. کنترلر Standalone برای دستگاههای ساده، اقتصادی و کاربردهای عمومی گزینهای مناسب، سریع و کمدردسر است. این کنترلرها به دلیل استقلال از کامپیوتر، نصب ساده و پایداری قابل قبول، در بسیاری از کارگاهها محبوب هستند.
در مقابل، کنترلرهای PC Base برای پروژههایی مناسباند که به انعطافپذیری، رابط کاربری پیشرفته، گزارشگیری، شبکه، سفارشیسازی و توسعه نرمافزاری نیاز دارند. این سیستمها در دستگاههای صنعتی، خاص و پیشرفته ارزش بیشتری ایجاد میکنند.
بهترین انتخاب همیشه به نوع دستگاه، سطح انتظار مشتری، بودجه، امکانات مورد نیاز و برنامه توسعه آینده بستگی دارد. در پروژههای حرفهای، معماری ترکیبی PC Base به همراه Motion Controller مستقل میتواند تعادل بسیار خوبی بین پایداری، دقت، امکانات نرمافزاری و قابلیت توسعه ایجاد کند.
بنابراین انتخاب کنترلر نباید فقط بر اساس قیمت انجام شود. کنترلر باید بر اساس نیاز واقعی دستگاه، کیفیت عملکرد، امکان توسعه، پشتیبانی، پایداری و هزینه مالکیت بلندمدت انتخاب شود.