نویسنده : نیما راد
۱. مقدمه
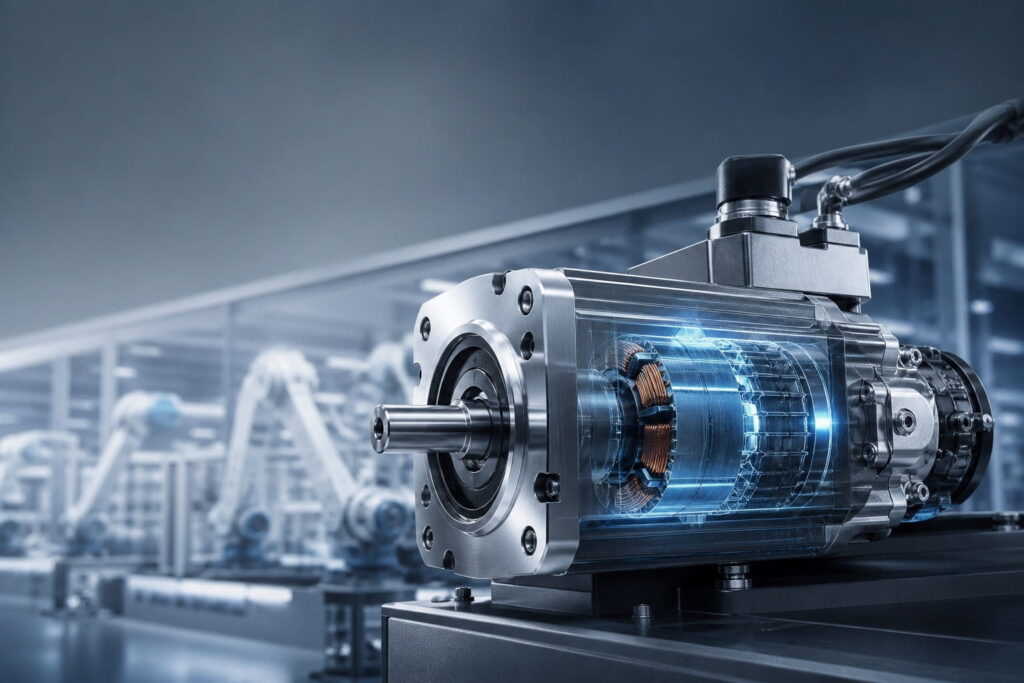
موتورهای الکتریکی دقیق به دستهای از موتورهای پیشرفته و عملکردبالا گفته میشود که نسبت به موتورهای معمولی، قابلیت کنترل بسیار دقیقتر حرکت و موقعیت را فراهم میکنند.
این موتورها عموماً دارای ویژگیهایی نظیر عمر طولانیتر، نویز و لرزش کمتر و بازده انرژی بالاتر هستند. تفاوت اصلی موتورهای دقیق با موتورهای معمولی (مانند موتورهای القایی AC یا موتورهای DC ساده) در قابلیت کنترلپذیری و دقت حرکت آنهاست.
در موتورهای معمولی غالبا کنترل دقیقی بر موقعیت یا سرعت آنی وجود ندارد و بیشتر برای چرخش پیوسته یا کاربردهای توان بالا به کار میروند، در حالی که موتورهای دقیق برای موشن کنترل طراحی شدهاند و میتوانند حرکتهای کوچک و قابلتکرار را با خطای بسیار کم انجام دهند. به عنوان مثال، بسیاری از موتورهای دقیق از آهنرباهای دائمی و سنسورها بهره میگیرند و در حلقههای کنترلی استفاده میشوند تا موقعیت یا سرعت را با فیدبک تنظیم کنند.
نتیجه این طراحی پیشرفته، بهبود قابلیت اعتماد، نسبت گشتاور به وزن بالاتر و کاهش نیازهای نگهداری است. این موتورها در صنایعی مانند رباتیک، ابزارهای ماشینی CNC، تجهیزات پزشکی، هوافضا، دستگاههای دقیق آزمایشگاهی و اتوماسیون کارخانهای نقش کلیدی دارند.
در ادامه، انواع اصلی موتورهای الکتریکی دقیق را معرفی کرده و ساختار، اصول عملکرد، کاربردهای صنعتی، مزایا و معایب هر کدام را بررسی میکنیم.
۲. انواع موتورهای الکتریکی دقیق چیست؟
انواع مهم موتورهای دقیق که در کاربردهای صنعتی رایج هستند عبارتاند از موتور استپ، موتور سروو، موتور براشلس DC، موتور سنکرون دقیق و موتور خطی دقیق. هر یک از این موتورها ساختار و مکانیزم کنترل ویژهای دارند که متناسب با نیازهای خاص طراحی شده است.
در ادامه به تفکیک، هر نوع موتور را به طور کامل شرح میدهیم.
۳. موتور استپ (Stepper Motor) چیست؟
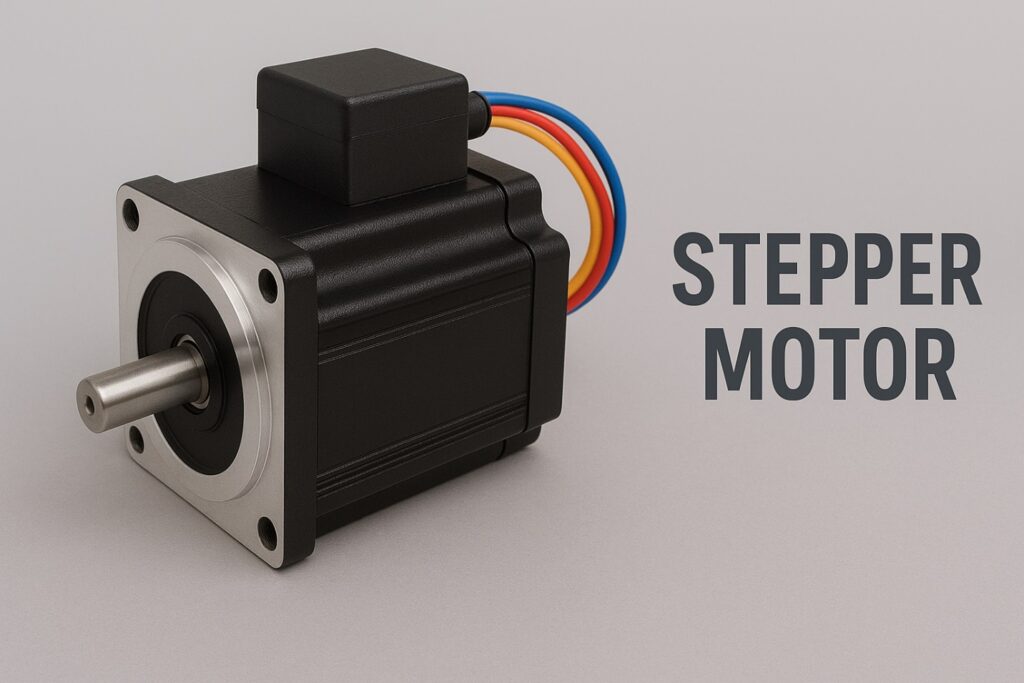
ساختار و اصول عملکرد: موتور استپ یک موتور سنکرون با قابلیت حرکت گسسته است که با اعمال پالسهای الکتریکی به سیمپیچهای استاتور، روتور آن گامبهگام در زاویههای مشخص میچرخد. روتور معمولاً یک آهنربای دائمی است و استاتور شامل تعدادی سیمپیچ است که به شکل چند فاز مرتب شدهاند.
با تحریک توالیدار سیمپیچها، میدان مغناطیسی دوار پلهای ایجاد میشود که روتور را به اندازه یک گام (step) میچرخاند. هر گام معادل با چرخش چند درجه مشخص بوده و تعداد گام در هر دور، رزولوشن موتور استپ را تعیین میکند.
به عنوان مثال یک موتور استپ متداول ۲۰۰ گام در هر دور دارد (هر گام ۱٫۸ درجه).
برخلاف موتورهای معمولی که چرخش پیوسته دارند، موتور استپ صرفاً در این پلههای کوچک حرکت میکند و با توقف پالسها میتواند موقعیت خود را نگه دارد. کنترل این موتور حلقهباز است؛ به این معنی که برای حرکت دادن آن تنها ارسال توالی پالسها کافی است و نیازی به سنسور بازخورد موقعیت نیست.
این سادگی کنترل از مزایای موتور استپ محسوب میشود. همچنین به دلیل تعداد قطبهای زیاد (دهها قطب مغناطیسی در روتور و استاتور)، موتور استپ نقاط توقف طبیعی فراوانی در یک دور چرخش دارد که باعث میشود حتی بدون فیدبک نیز بتواند در آن موقعیتهای گسسته بایستد.
کاربردهای صنعتی: موتورهای استپ در کاربردهایی به کار میروند که نیاز به موقعیتیابی دقیق با هزینه کم و مدار کنترل ساده وجود دارد و سرعتهای خیلی بالا مورد نیاز نیست. برای نمونه، در پرینترهای سهبعدی و پلاترها از موتورهای استپ برای حرکت دقیق محورهای X، Y و Z استفاده میشود.
در این دستگاهها موتور استپ میتواند هر لایه را با دقت بالا موقعیتدهی کرده و نگه دارد. همچنین در بسیاری از ماشینآلات CNC رومیزی و کوچک (مانند دستگاههای حکاکی یا برش سبک) از استپ موتورها بهره گرفته میشود.
رباتهای کوچک و بازوهای رباتیک رومیزی، دوربینهای مداربسته متحرک (PTZ)، دستگاههای پزشکی (نظیر پمپهای تزریق یا موقعیتدهی تختها) و سیستمهای خودکارسازی ساده (مانند تسمهنقالههای کوچک یا فیدرها) از دیگر کاربردهای موتور استپ هستند. در صنعت خودروسازی نیز موتورهای استپ در اجزایی مانند دریچههای کنترل هوا یا سوپاپهای EGR به کار میروند که نیاز به حرکت دقیق زاویهای دارند.
مزایا: موتورهای استپ چندین مزیت مهم دارند. اول آنکه کنترل آنها ساده و کمهزینه است؛ بدون نیاز به انکودر یا مدار فیدبک پیچیده میتوان موقعیت را تا حد خوبی کنترل کرد.
دوم، این موتورها در سرعتهای پایین گشتاور بالایی تولید میکنند و میتوانند بدون نیاز به ترمز تا حد زیادی موقعیت خود را حفظ کنند (گشتاور نگهدارنده). این ویژگی در کاربردهایی که نیاز به توقف در یک موقعیت برای مدت طولانی باشد، بسیار مفید است (مثلاً نگه داشتن میز دستگاه CNC در موقعیت دقیق).
سوم اینکه به دلیل عدم وجود جاروبک (براش) و ساختار ساده، استپ موتورها عمر طولانی و نیاز نگهداری کمی دارند؛ تنها بخش سایشی آنها بلبرینگها هستند. امنیت و ایمنی عملکرد نیز از مزایای آنهاست؛ زیرا در صورت بروز خطا یا اعمال بار بیش از حد، موتور استپ به سادگی از حرکت میایستد و معمولاً آسیبی به سیستم نمیزند.
همچنین دقت تکرارپذیری موتورهای استپ خوب است؛ خطای هر گام معمولاً حدود ۳-۵٪ اندازه گام است و این خطا در گامهای بعدی تجمع نمییابد. به طور خلاصه، استپ موتور راهکاری ارزان و قابل اطمینان برای کاربردهای موقعیتیابی دقیق است که نیاز به سرعت بالا یا توان خیلی زیاد ندارند.
معایب: با وجود مزایای فوق، موتورهای استپ محدودیتهایی نیز دارند. بازده انرژی آنها نسبتاً پایین است، زیرا حتی در حالت سکون برای حفظ موقعیت، جریان به سیمپیچها ارسال میشود و توان مصرف میشود (اصطلاحاً در حالت درجا هم گرم میشوند).
همچنین گشتاور موتور استپ با افزایش سرعت به شدت افت میکند؛ به طوری که در سرعتهای بالا تقریباً هیچ گشتاوری تولید نمیکنند و عملاً بلااستفاده میشوند. از این رو سرعت عملیاتی مفید آنها معمولاً محدود به چند صد دور بر دقیقه است.
دقت مطلق و صحت موقعیتیابی آنها از سروو موتورها پایینتر است؛ اگر بار وارده بیش از حد شود یا موتور تلاش کند سریعتر از توانش حرکت کند، ممکن است گامهایی را از دست بدهد (جابماندگی) بدون اینکه سیستم کنترل متوجه شود. در سیستم حلقهباز، این امر میتواند به خطای تجمعی بیانجامد تا زمانی که موقعیت صفر مرجع مجدداً تنظیم گردد.
به همین دلیل در کاربردهای بسیار حساس یا بارهای متغیر، استپ موتور قابل اتکا نیست و استفاده از سروو با فیدبک ترجیح داده میشود. شتابدهی پایین به دلیل نسبت گشتاور به اینرسی کم نیز از معایب آنهاست که باعث میشود نتوانند بارهای سنگین را به سرعت به حرکت درآورند.
علاوه بر این، نویز و لرزش در سرعتهای میانی به علت پدیده رزونانس ممکن است رخ دهد و برای کاهش آن نیاز به میکرو-استپینگ یا دمپر مکانیکی است. در نهایت باید اشاره کرد که ظرفیت توان و اندازه موتورهای استپ معمولاً محدود است و در کاربردهای با توان بالا (مثلاً دهها کیلووات) عملاً از این موتورها استفاده نمیشود.
با این وجود، برای بسیاری از کاربردهای کنترل موقعیت ارزانقیمت، مزایای موتور استپ بر معایب آن میچربد و به همین دلیل این موتورها کاربرد وسیعی در صنعت دارند.
۴. موتور سروو (Servo Motor) چیست؟
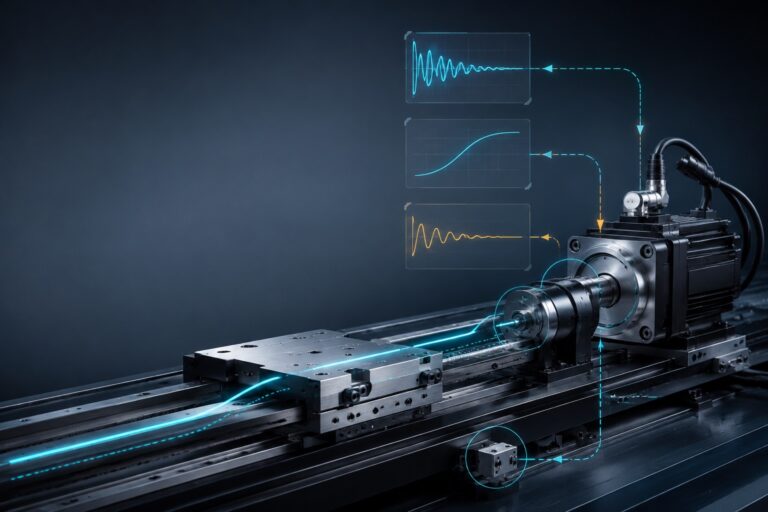
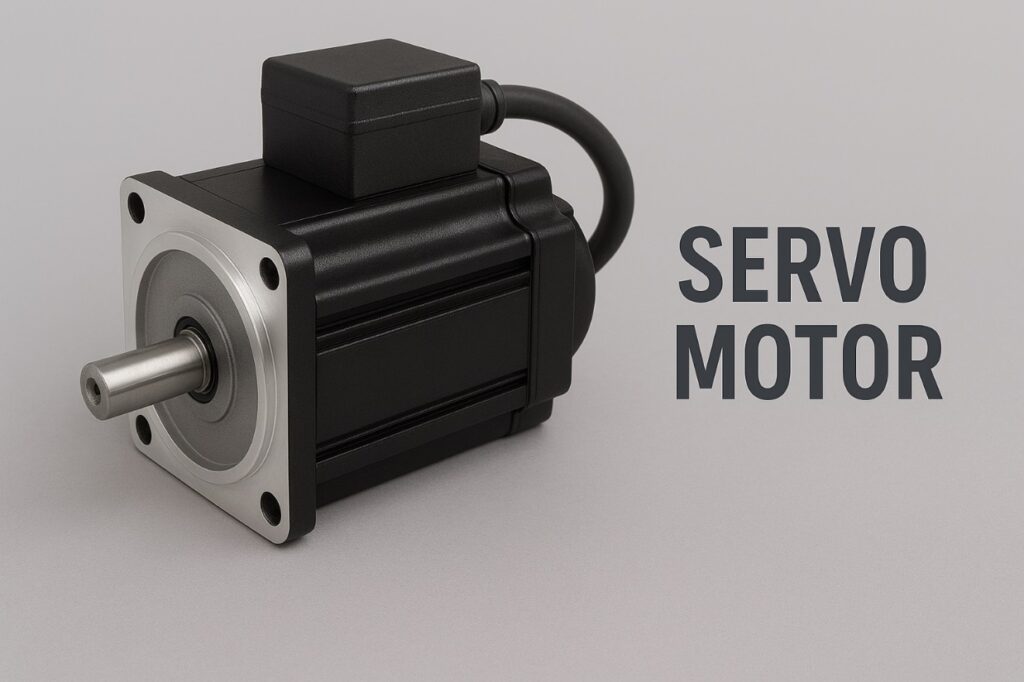
ساختار و اصول عملکرد: واژه سروو به هر سیستم محرکهی شامل موتور گفته میشود که دارای حلقه فیدبک بسته برای کنترل دقیق موقعیت، سرعت یا گشتاور است. بنابراین موتور سروو در واقع میتواند یک موتور DC معمولی، موتور القایی AC یا موتور براشلس باشد که به یک سنسور (معمولاً انکودر) متصل شده و همراه با یک درایو الکترونیکی و کنترلکننده (مثل PLC یا کنترلر PID) یک سیستم کنترلی تشکیل میدهد.
در عمل، اغلب سروو موتورها از نوع موتورهای سنکرون مغناطیس دائم (مشابه موتورهای براشلس) یا موتورهای DC بدون جاروبک هستند که روی شفت آنها انکودر نصب شده است. کنترلر سروو به طور مداوم موقعیت فعلی موتور را از طریق انکودر دریافت و با مقدار مطلوب مقایسه میکند و سیگنال کنترلی مناسب را برای درایور موتور میفرستد تا خطای موقعیت یا سرعت را تصحیح کند.
این حلقه بسته کنترل (معمولاً از نوع PID) موجب میشود که سروو موتور برخلاف موتور استپ، هیچ حرکت اشتباهی بدون اصلاح باقی نگذارد؛ هر گونه اختلاف از فرمان، بلافاصله توسط سیستم حس شده و موتور را به موقعیت درست بازمیگرداند. همچنین در صورت بروز خطای بزرگ (مثلاً گیرکردن مکانیکی)، کنترلر میتواند موتور را به حالت خطا ببرد و از صدمات جلوگیری کند.
از نظر ساختاری، یک سروو موتور کامل شامل موتور (معمولاً یک موتور DC یا AC آهنربای دائم)، سنسور موقعیت (انکودر نوری یا مغناطیسی، تاکوژنراتور، رزولور و غیره) و درایور/کنترلر است که همه در کنار هم عملکرد یک موتور دقیق را تحقق میبخشند. بسیاری از سروو موتورها دارای گیربکس دقیق نیز هستند تا گشتاور خروجی را افزایش و سرعت را کاهش دهند؛ هرچند وجود گیربکس میتواند لقی و خطا اضافه کند اما در کاربردهای نیازمند گشتاور بالا استفاده میشود.
خروجی انکودر عموماً به صورت پالسهای دیجیتال یا سیگنال آنالوگ به کنترلر منتقل میشود و یک حلقهی بستهی منفی تشکیل میدهد که خطای زاویه را به حداقل میرساند.
کاربردهای صنعتی: سروو موتورها در طیف وسیعی از صنایع که نیاز به کنترل حرکت سریع، دقیق و قابل برنامهریزی دارند به کار گرفته میشوند. یکی از مهمترین کاربردهای سروو موتور، رباتیک صنعتی است.
در بازوهای رباتیک مفصلی، برای هر محور از سروو موتورهای AC استفاده میشود تا موقعیت زاویهای هر مفصل با دقت بالا کنترل شود. در صنعت ماشینابزار (دستگاههای CNC تراش، فرز، برش لیزر و غیره) نیز محورهای خطی توسط سروو موتورهای دقیق کنترل میشوند تا دقت موقعیتیابی در حد میکرون تأمین گردد.
ماشینهای بستهبندی، چاپ و نساجی که نیاز به همزمانسازی سرعت چند محور دارند نیز از سروو موتورها بهره میبرند. برای نمونه، در یک دستگاه بستهبندی خودکار، سروو موتور موقعیت فکهای دوخت یا برش را دقیقاً هماهنگ با حرکت نوار تنظیم میکند.
صنایع خودروسازی در خطوط مونتاژ پیشرفته از سروو برای کنترل بازوهای رباتیک جوشکاری و پاشش رنگ استفاده میکنند. همچنین تجهیزات پزشکی نظیر دستگاههای تصویربرداری یا رباتهای جراحی از سروو موتورهای بدون لرزش و دقیق بهره میبرند.
سروو موتورهای DC کوچکتر نیز در کاربردهای خانگی و اداری مثل درایوهای نوری (CD/DVD)، پرینترها و پلاترهای دقیق حضور دارند که موقعیت هد را کنترل میکنند. ویژگی مشترک همه این کاربردها، نیاز به دقت و پاسخدهی بالا است که سروو موتور فراهم میسازد.
مزایا: سروو موتور نسبت به انواع دیگر موتورها چندین مزیت کلیدی دارد: نخست آنکه دقت موقعیتیابی و تکرارپذیری بسیار بالایی دارد. به دلیل وجود انکودر با رزولوشن بالا (معمولاً چندین هزار پالس در دور یا حتی انکودرهای مطلق چند بیتی) و حلقه کنترل بسته، سروو موتور میتواند به دقت کسری از درجه به موقعیت دلخواه برسد و هر گونه خطا را تصحیح کند.
مزیت دوم، گستره سرعت و گشتاور وسیع است. سروو موتورها میتوانند از سرعت صفر (حالت توقف همراه با گشتاور، مانند نگه داشتن یک بار) تا سرعتهای بسیار بالا (معمولاً ۳۰۰۰RPM به صورت نامی و حتی تا ۵۰۰۰-۶۰۰۰RPM) کار کنند و در تمام این ناحیه افت گشتاور چندانی نداشته باشند.
بر خلاف موتور استپ که در سرعت بالا توانایی تولید گشتاور ندارد، یک سروو موتور میتواند در سرعتهای بالا نیز گشتاور نامی خود را تقریباً حفظ کند و تنها در نزدیکی حد بیشینهی سرعت، گشتاورش افت میکند. این ویژگی برای کاربردهایی مانند اسپیندلهای ماشینابزار یا رباتهایی که باید سریع جابجا شوند بسیار مهم است.
مزیت سوم، کنترل تطبیقی در برابر تغییرات بار است؛ سروو موتور هر لحظه جریان و گشتاور خروجی را بر اساس نیاز تنظیم میکند. اگر بار ناگهانی افزایش یابد، سروو با کشیدن جریان بیشتر سعی میکند سرعت یا موقعیت را حفظ کند و سیستم کنترلی خطا را جبران مینماید.
به همین دلیل سروو موتورها در کاربردهای با بار متغیر (مثل رباتی که جسمی را برمیدارد) عملکرد مطمئنتری دارند. چهارم اینکه سروو موتورها معمولاً بازده بالاتری نسبت به استپ موتورها دارند، زیرا تنها به اندازه نیاز جریان میکشند و انرژی کمتری هدر میدهند.
بسیاری از سروو موتورها از نوع براشلس هستند که تلفات اصطکاکی جاروبک را ندارند و بازده ۸۰-۹۰٪ یا بیشتر ارائه میدهند. مورد بعدی عملکرد نرم و بدون لرزش است؛ سروو موتور به دلیل استفاده از سیگنالهای آنالوگ یا میکروپروسسوری در درایو، حرکت بسیار یکنواختی دارد و در سرعتهای پایین نیز میتواند بدون پدیدههای رزونانسی کار کند.
سرووهای مدرن در صورت تنظیم صحیح، تقریباً بیصدا عمل میکنند و صدای قابل توجهی عمدتاً از گیربکس یا یاتاقانها ناشی میشود. در نهایت، قابلیت کنترل پیشرفته نظیر کنترل گشتاور مزیت دیگر سروو سیستمها است؛ در بسیاری از سروو درایوها میتوان میزان گشتاور اعمالی را دقیقاً محدود یا کنترل کرد که این برای کاربردهایی مانند بستن پیچ با گشتاور مشخص یا فشار دادن یک قطعه تا حد معین بسیار کاربردی است.
مجموع این مزایا باعث شده که هر جا نیاز به حرکت دقیق و مطمئن باشد، سروو موتور گزینه اول مهندسین طراح باشد، ولو اینکه هزینه بیشتری نسبت به راهکارهای دیگر داشته باشد.
معایب: نخستین عیب بارز سروو موتورها پیچیدگی و هزینه بالاتر آنهاست. یک سیستم سروو علاوه بر خود موتور، به انکودر، درایو الکترونیکی تخصصی و تنظیمات کنترلی نیاز دارد که همگی هزینه و پیچیدگی را افزایش میدهند.
در حالی که یک موتور استپ یا موتور AC القایی ممکن است با یک درایور ساده کار کند، سروو درایوها معمولاً گرانتر هستند و تنظیم آنها دانش فنی بیشتری میطلبد. نیاز به تیونینگ (تنظیم کنترلر) از دیگر مشکلات سروو است.
پارامترهای حلقه PID یا سایر الگوریتمهای کنترلی باید متناسب با بار و اینرسی سیستم تنظیم شوند، در غیر این صورت سروو ممکن است دچار نوسان (Overshoot و Undershoot) شده یا به اصطلاح شکار کند. فرآیند تیونینگ میتواند زمانبر بوده و نیاز به مهارت داشته باشد و در صورت تغییر شرایط کاری (مثلاً عوض شدن ابزار کارگیر در CNC) نیاز به تنظیم مجدد داشته باشد.
عیب دیگر، حساسیت به بار بیش از ظرفیت است؛ اگر بار وارده از توان سروو بیشتر شود، سیستم کنترل پس از سعی در جبران خطا معمولاً خطا میدهد و موتور را متوقف میکند تا از آسیب جلوگیری شود. در حالی که یک موتور استپ یا القایی شاید صرفاً سرعتش افت کند، سروو به خاطر مکانیزم حفاظتی خود، در مواجهه با اضافهبار مداوم خاموش میشود که ممکن است در بعضی فرآیندها وقفه ایجاد کند.
همچنین اضافهولتاژ و اضافهحرارت در درایوهای سروو میتواند در اثر ترمزهای پیاپی یا سیکلهای کاری شدید رخ دهد و نیاز به مقاومتهای تخلیه (Breaking Resistor) و سیستمهای خنککننده باشد. به طور کلی سروو موتورها برای عملکرد بهینه نیازمند تنظیمات اولیه و نگهداری تخصصیتر هستند؛ برای مثال تنظیم صحیح انکودر، سرویس دورهای انکودرهای اپتیکی جهت تمیز کردن آنها، یا بهروزرسانی فریمویر درایو جهت بهبود الگوریتم کنترل ممکن است ضروری باشد.
با این حال، بسیاری از این معایب در برابر دقت و کارایی حاصل از سروو، قابل اغماض هستند و روند صنعت به سمت کاهش هزینه و سادگی استفاده از سروو موتورها پیش میرود. در سالهای اخیر با ارزانتر شدن انکودرها و درایورها، استفاده از سروو حتی در کاربردهای متوسط رواج یافته است.
۵. موتور براشلس DC (Brushless DC Motor) چیست؟
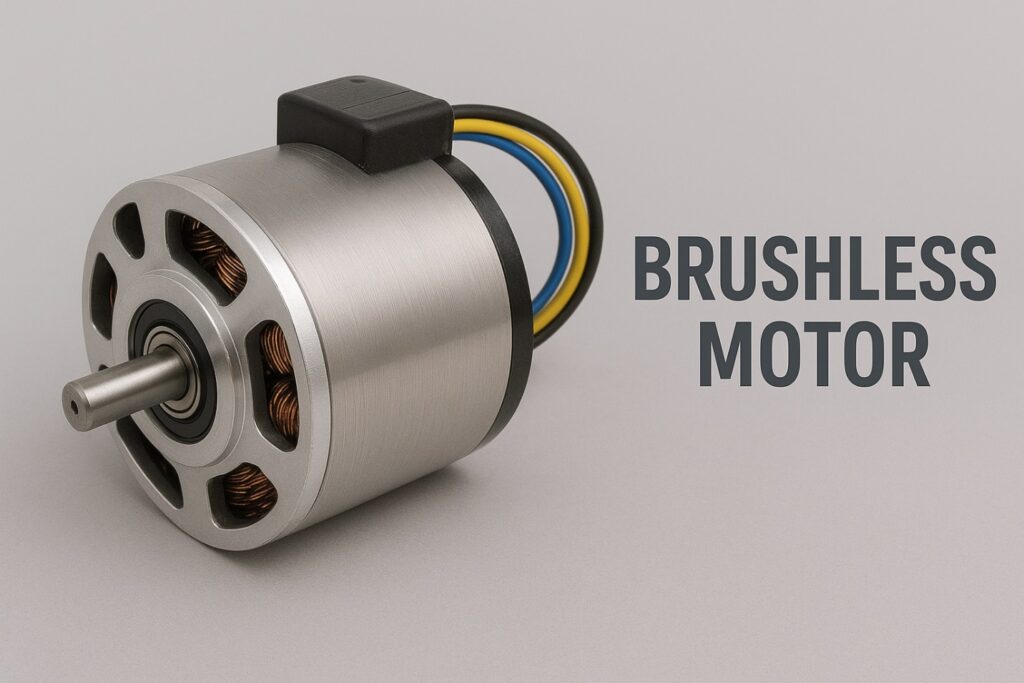
ساختار و اصول عملکرد: موتور DC بدون جاروبک که به اختصار BLDC نامیده میشود، نوعی موتور سنکرون با آهنربای دائم است که به جای کموتاسیون مکانیکی (توسط براشها)، از کموتاسیون الکترونیکی بهره میبرد. در این موتور جریان مستقیم (DC) ورودی توسط یک کنترلر الکترونیکی به ترتیب مناسب به سیمپیچهای استاتور اعمال میشود تا یک میدان مغناطیسی دوار ایجاد کند و روتور آهنربای دائم را به گردش درآورد.
به عبارتی، کنترلر نقش سوئیچ کموتاتور را ایفا میکند و بر اساس موقعیت روتور (تشخیص داده شده مثلاً توسط سنسورهای اثر هال یا انکودرهای ساده) جریان را بین کلافها جابهجا میکند. از دید ساختار، BLDC بسیار شبیه یک موتور سنکرون مغناطیس دائم است که میتواند به صورت روتور بیرونی (آهنرباها روی روتور خارجی که استاتور را احاطه کردهاند) یا روتور درونی (روتور آهنربایی در مرکز و استاتور دور آن) ساخته شود.
طراحیهای صفحهای (روتور و استاتور به صورت صفحههای موازی) نیز وجود دارد که برای کاهش طول موتور به کار میروند. در یک سیستم BLDC کامل معمولاً سنسورهای هال برای تشخیص زاویه روتور و یک درایور الکترونیکی سه فاز برای سوئیچینگ ترانزیستوری جریان تعبیه شده است.
هنگام عملکرد، این کنترلر الکترونیکی جریان DC را به صورت موجهای مربعی یا سینوسی به سه فاز موتور اعمال میکند و یک میدان دوار همزمان با روتور ایجاد میشود که آن را میچرخاند.
کاربردهای صنعتی: موتورهای براشلس DC به دلیل ترکیب ویژگیهای مطلوب چندین حوزه مختلف، کاربردهای بسیار گستردهای دارند. در اندازههای کوچک، BLDC تقریباً به صورت فراگیر در کامپیوترها و لوازم الکترونیکی مورد استفاده است؛ برای مثال، موتورهای گرداننده دیسک سخت، درایوهای DVD و فنهای خنککننده همگی از نوع براشلس هستند.
علت این امر، عمر طولانی و نبود جرقه (برای محیطهای حساس الکترونیکی) و نویز کم این موتورهاست. در ابعاد بزرگتر، BLDCها جایگزین موتورهای DC جاروبکدار و حتی موتورهای القایی در بسیاری از کاربردهای صنعتی شدهاند.
رباتهای متحرک و وسایل نقلیه الکتریکی (از اسکوترها و دوچرخههای برقی گرفته تا خودروهای برقی مدرن) عمدتاً از موتورهای براشلس به عنوان موتور محرک استفاده میکنند، چرا که بازده بالا و چگالی توان زیاد آنها امکان استفاده بهینه از انرژی باتری را میدهد. در خطوط تولید و اتوماسیون صنعتی، موتورهای BLDC در نوار نقالهها، بازوهای رباتیک سبک، ماشینهای بستهبندی و سیستمهای جابجایی مواد به کار میروند، خصوصاً در مواردی که نیاز به عملکرد مداوم ۲۴/۷ با حداقل توقف برای سرویس باشد.
کودرهای الکتریکی، سوراخکاریهای دستی و ابزارهای برقی صنعتی (دریل، اره، پیچبندهای بیسیم) نیز بهطور فزاینده به سمت موتورهای براشلس روی آوردهاند، چون این موتورها نسبت به نوع جاروبکدار قدرت بیشتر و استهلاک کمتری در ابعاد یکسان ارائه میدهند. در صنایع هوافضا و دفاعی نیز به دلیل قابلیت اطمینان بالا، در سامانههای کنترل پرواز پهپادها، ژیروسکوپها و سرووهای هواپیماهای مدل از BLDC استفاده میشود.
همچنین در سیستمهای HVAC مدرن (مانند کمپرسورهای اینورتر و فنهای دورمتغیر) موتورهای BLDC به دلیل راندمان بالا و کنترلپذیری دقیق سرعت، نقشی کلیدی دارند.
مزایا: موتورهای براشلس DC ترکیبی از مزایای موتورهای DC و AC را ارائه میدهند. یکی از برجستهترین مزایا، بازده و بهرهوری انرژی بالا است.
به علت نبود تلفات اصطکاکی جاروبکها و همچنین طراحی مغناطیس دائم، BLDC میتواند بازدهی در حدود ۸۵-۹۰٪ یا حتی بیشتر داشته باشد. این بدان معناست که انرژی کمتری به صورت گرما هدر میرود و موتور خنکتر و اقتصادیتر کار میکند.
مزیت دیگر، نسبت توان به وزن بالا است؛ استفاده از آهنرباهای قدرتمند (مانند نئودیمیوم) و طراحی کامپکت منجر به چگالی توان بالایی در موتورهای BLDC شده است. برای مثال یک موتور براشلس کوچک میتواند گشتاور و سرعتی تولید کند که یک موتور DC قدیمی دو برابر بزرگتر قادر به تولید آن است.
کنترلپذیری دقیق سرعت و گشتاور نیز از نقاط قوت این موتورها است؛ از آنجا که همه چیز از طریق درایور الکترونیکی کنترل میشود، میتوان سرعت را تقریباً آنی کم یا زیاد کرد و در محدوده وسیعی تنظیم نمود. پاسخ دینامیکی BLDCها عالی است، زیرا المانهای الکترونیکی میتوانند طی چند میلیثانیه ولتاژ را تغییر دهند و موتور بلافاصله واکنش نشان دهد.
همچنین عمر طولانی و نیاز کم به نگهداری مزیت مهم دیگر است؛ حذف جاروبکها باعث میشود که بخش سایشی عمدهای در موتور نباشد و تنها یاتاقانها نیازمند سرویس دورهای باشند. عدم وجود جاروبک همچنین نویز الکتریکی کمتر (کاهش جرقه و EMI) و عملکرد بیصداتر را به همراه دارد که در تجهیزات علمی و پزشکی حائز اهمیت است.
موتورهای BLDC میتوانند با سرعتهای بسیار بالا نیز کار کنند (برخی طرحهای کوچک BLDC تا دهها هزار دور بر دقیقه میرسند) بدون مشکلات کموتاتور مکانیکی. مجموعه این مزایا سبب شده که BLDC در بسیاری از کاربردها جایگزین انواع قدیمیتر شود.
معایب: با وجود مزایای فوق، موتورهای براشلس DC چند چالش و عیب نیز دارند. هزینه اولیه بالاتر شاید مهمترین مانع باشد.
این موتورها به آهنرباهای خاکی کمیاب (گرانقیمت) و اجزای الکترونیکی نیاز دارند که هزینه تولید را افزایش میدهد. هرچند با تولید انبوه در محصولاتی مثل کامپیوتر، قیمت آنها کاهش یافته، اما در اندازههای بزرگتر همچنان گرانتر از موتورهای القایی یا DC ساده هستند.
عیب دیگر، پیچیدگی کنترل است؛ برای راهاندازی BLDC حتماً نیاز به درایور الکترونیکی ویژه است و نمیتوان به سادگی یک ولتاژ DC را به موتور اعمال کرد تا بچرخد (بر خلاف موتورهای براشدار). این وابستگی به کنترل الکترونیکی علاوه بر هزینه، به معنی احتمال خرابی الکترونیک و ایجاد تداخل الکترومغناطیسی (EMI) در سیستم است.
البته اکثر درایورها با فیلترها و طراحی مناسب این مشکلات را به حداقل میرسانند. موتورهای BLDC همچنین وابسته به سنسورها هستند؛ اغلب برای تشخیص موقعیت روتور از سنسور هال یا انکودر استفاده میشود و خرابی یا خطای این سنسورها میتواند عملکرد موتور را مختل کند.
در کاربردهای حساس، سنسورهای پشتیبان یا طرحهای سنسورلس (با اندازهگیری BEMF) برای افزایش قابلیت اطمینان به کار میروند. یکی دیگر از محدودیتها، افت گشتاور در سرعتهای بسیار بالا است؛ هر موتور محدودهای دارد که پس از آن به علت اشباع مغناطیسی یا محدودیتهای سوئیچینگ درایور، گشتاور افت میکند.
برای کاربردهایی که هم سرعت خیلی بالا و هم گشتاور زیاد نیاز است (مثلاً خودروهای الکتریکی در سرعتهای بالا)، ممکن است طراحی موتور پیچیدهتر (مانند استفاده از موتورهای چندفاز یا سیمپیچیهای مخصوص) لازم باشد. موضوع بعدی مدیریت حرارت است؛ تراکم توان بالای BLDC به این معناست که گرمای قابل توجهی در حجم کوچک تولید میشود و نیاز به دفع حرارت مؤثر (هیتسینک، فن یا مایع خنککن) وجود دارد.
در غیر این صورت حرارت میتواند به آهنرباها آسیب زده و بازده را کاهش دهد. با این همه، معایب مذکور معمولاً با طراحی مناسب و پروتکلهای کنترلی قابل مدیریت هستند و روند صنعت نشان میدهد که استفاده از موتورهای براشلس DC به طور فزایندهای در حال گسترش است.
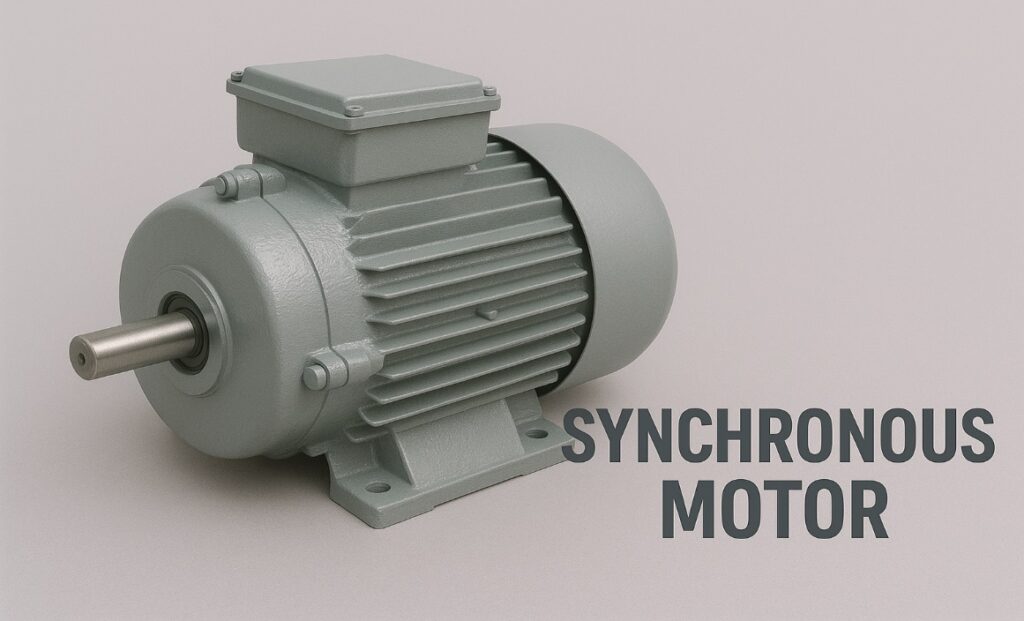
۶. موتور سنکرون دقیق (Precision Synchronous Motor) چیست؟
ساختار و اصول عملکرد: موتور سنکرون به موتوری گفته میشود که سرعت روتور آن کاملاً با سرعت میدان دوار استاتور همگام (سنکرون) است؛ یعنی هیچ لغزشی بین سرعت دوار میدان و روتور وجود ندارد. در عمل، اکثر موتورهای سنکرون دقیق از نوع موتورهای مغناطیس دائم هستند، به این صورت که روتور شامل آهنرباهای دائم (یا آهنربای الکتریکی تحریکشونده) و استاتور یک سیمپیچ سه فاز میباشد.
هنگامی که تغذیه AC سه فاز به استاتور اعمال میشود، یک میدان مغناطیسی دوار با سرعت ثابت (متناسب با فرکانس شبکه) ایجاد میشود و روتور به دلیل گشتاور حاصله، با همان سرعت به گردش درمیآید. بنابراین، اگر موتور سنکرون به شبکه ۵۰ هرتز وصل باشد، سرعت چرخش آن دقیقاً متناسب با فرکانس و تعداد قطبها خواهد بود.
برای مثال یک موتور سنکرون دو قطب در شبکه ۵۰Hz دقیقاً ۳۰۰۰RPM سرعت خواهد داشت و تحت بار نیز این سرعت تغییر نمیکند. این ویژگی سرعت ثابت حتی با تغییر بار (تا زمانی که گشتاور مورد نیاز از گشتاور ماکزیمم موتور تجاوز نکند) مزیت بزرگ موتورهای سنکرون است و در کاربردهایی که نیاز به سرعت دقیق دارند (مثلاً ساعتهای برقی، گرامافونهای قدیمی یا پمپهایی که باید دبی ثابتی داشته باشند) مورد استفاده قرار میگرفت.
در یک موتور سنکرون دقیق مدرن، معمولاً ترکیبی از سنسورها و درایو الکترونیکی به کار میرود تا موتور به صورت نرم راهاندازی شده و در سرعت دلخواه (نه لزوماً سرعت شبکه) کنترل شود. در واقع بسیاری از سروو موتورهای پیشرفته صنعتی، نوعی موتور سنکرون مغناطیس دائم هستند که توسط درایوهای دیجیتال کنترل میشوند.
بنابراین مرز میان «موتور سروو» و «موتور سنکرون دقیق» کاملاً مشخص نیست؛ میتوان گفت هر موتور سنکرونی که با انکودر و درایو حلقهبسته کنترل شود، یک سروو موتور است. در این بخش منظور از موتور سنکرون دقیق، موتورهای سنکرونی است که با دقت بالا و بدون لغزش کار میکنند و معمولاً در کاربردهای صنعتی با درایو فرکانس متغیر یا سروو درایو کنترل میشوند.
کاربردهای صنعتی: موتورهای سنکرون در دو مقیاس کاربرد دارند: یکی در مقیاس قدرت و گشتاور بالا (چند کیلووات تا مگاوات) و دیگری در مقیاس دقت بالا (سرووها و موتورهای فیدبکدار). در مقیاس بزرگ، موتورهای سنکرون به طور گسترده در صنایع سنگین برای تأمین حرکت دقیق با بازده بالا به کار میروند.
برای مثال، در کارخانههای سیمان یا معادن از موتورهای سنکرون چند صد کیلوواتی برای به حرکت درآوردن آسیابها استفاده میشود و این موتورها علاوه بر راندمان بالا، امکان اصلاح ضریب توان شبکه (از طریق مغناطیسکنندگی میدان) را نیز فراهم میکنند. همچنین در پمپها و کمپرسورهای صنعتی بزرگ که نیاز به سرعت دقیق و هماهنگ با شبکه وجود دارد، موتور سنکرون انتخاب میشود تا سرعت گردش پمپ دقیقاً مطابق طراحی باشد و با تغییر بار افت سرعت نداشته باشد.
در مقیاس دقت، همانطور که اشاره شد سروو موتورها عموماً سنکرون مغناطیس دائم هستند؛ بنابراین کاربردهای آنها تمام موارد ذکر شده برای سروو را در بر میگیرد (رباتیک، CNC، غیره). موتورهای سنکرون با دقت بالا ممکن است به صورت موتورهای گشتاور (Torque Motors) هم ساخته شوند؛ اینها موتورهای سنکرون قطربزرگ و قطببالا هستند که برای حرکت مستقیم محورهای دقیق (بدون گیربکس) استفاده میشوند، مثلاً در محورهای چرخشی رباتها یا میزهای دقیق دستگاههای تراش.
شرکتهایی مانند کالمورگن یا بوشرکسروت این نوع موتورهای سنکرون دقتبالا (موتورهای گشتاور و دایرکت درایو) را تولید میکنند که در کاربردهای ماشینابزار پیشرفته و تجهیزات تست به کار میروند. همچنین نوع دیگری از موتور سنکرون دقیق تحت عنوان «موتورهای هیسترزیس سنکرون» وجود داشت که در گذشته برای ساعتهای برقی و ابزارهای زمانی دقیق استفاده میشد و با فرکانس شبکه سنکرون میشد؛ این کاربردها امروز عمدتاً با روشهای الکترونیکی جایگزین شدهاند.
در مجموع هر جا نیاز به سرعت دقیق و هماهنگ یا موقعیتگیری سنکرون چند محور باشد (مثلاً هماهنگ کردن چند خط تولید)، پای موتورهای سنکرون در میان است.
مزایا: موتورهای سنکرون چند ویژگی ممتاز دارند. مهمترین آن دقت در کنترل سرعت است؛ یک موتور سنکرون میتواند بدون لغزش با هر فرکانس ورودی بچرخد و بنابراین در حالت استفاده با درایو الکترونیکی، تنظیم سرعت آن کاملاً خطی و دقیق خواهد بود.
حتی در حالت اتصال مستقیم به شبکه نیز، سرعت موتور سنکرون دقیقاً ثابت میماند و تغییری با بار (در محدوده مجاز) نمیکند، بر خلاف موتور القایی که مقداری لغزش نیاز دارد تا گشتاور تولید کند و سرعتش کمی افت میکند. مزیت مهم بعدی بازده بسیار بالا است؛ چون روتور موتور سنکرون با میدان دوار همگام است، هیچ جریان القایی و اتلاف ناشی از لغزش در روتور وجود ندارد، در نتیجه تلفات کاهش مییابد.
موتورهای سنکرون بزرگ میتوانند به بازده بالای ۹۵٪ و حتی نزدیک ۹۹٪ دست یابند، که در صرفهجویی انرژی صنعت بسیار اثرگذار است. سومین مزیت، گشتاور راهاندازی و توان خروجی بالا نسبت به اندازه است.
استفاده از آهنربای دائم در روتور یا تحریک میدان جداگانه باعث میشود که موتور سنکرون بتواند گشتاور نامی خود را از سرعت صفر (در صورت استفاده از درایو) تأمین کند و مانند موتور القایی نیاز به جریان هجومی زیاد و لغزش اولیه ندارد. در نتیجه گشتاور لحظهای بالایی در استارت (به ویژه با درایو فرکانس متغیر) در دسترس است که برای بارهای سنگین مطلوب است.
نکته دیگر عدم نیاز به جاروبک در نوع مغناطیس دائم است، لذا موتورهای سنکرون دائم عملاً بدون قطعه سایشی (جز بلبرینگها) هستند و نگهداری کمی میطلبند. حتی موتورهای سنکرون دارای جاروبک (برای تحریک میدان DC) نیز از آنجا که سرعت نسبی بین جاروبک و کلکتور کم است (روتور با سرعت سنکرون میدان میچرخد)، استهلاک کمتری نسبت به موتورهای DC معمولی دارند.
ضریب توان بالا نیز مزیت دیگری است؛ موتور سنکرون میتواند با تحریک مناسب تقریباً ضریب توان ۱ (خنثی) کار کند یا حتی با تحریک بیشازحد، VAR را جبران کند و به بهبود کیفیت توان شبکه کمک نماید.
معایب: اولین عیب سنتی موتورهای سنکرون این است که خودراهانداز نیستند؛ یعنی بر خلاف موتور القایی که با اتصال به برق شروع به چرخش میکند، موتور سنکرون نیاز دارد به طریقی تا نزدیکی سرعت سنکرون شتاب بگیرد تا قفل مغناطیسی بین روتور و استاتور ایجاد شود. در کاربردهای مدرن صنعتی این مشکل با درایوهای فرکانس متغیر حل شدهاست که میتوانند از سرعت صفر به تدریج فرکانس را بالا ببرند و موتور را سنکرون کنند.
اما در کاربردهای اتصال مستقیم به شبکه، معمولاً موتور سنکرون را به صورت دوسیمپیچه میسازند تا ابتدا به شکل موتور القایی به حرکت افتد و سپس تحریک میدان اعمال و موتور قفل شود. عیب دیگر حساسیت به تغییرات بار ناگهانی و ضربهای است؛ اگر بار ناگهانی بیش از حد افزایش یابد و گشتاور مقاوم از گشتاور قابلیت سنکرون بیشتر شود، موتور سنکرون از فاز قفل خارج شده و به طور ناگهانی متوقف میشود یا نوسان شدیدی میکند.
در موتورهای القایی، تغییرات بار فقط سرعت را اندکی کم یا زیاد میکند، اما در موتور سنکرون ممکن است پایداری سنکرونیزم به هم بخورد. بنابراین در سیستمهای سروو سنکرون (مثلاً سروو موتورهای AC)، معمولاً یک سنسور موقعیت و حلقه فیدبک اضافه میکنند تا در صورت بروز اختلال، درایو سریعاً تصحیح نماید و نگذارد موتور قفل مغناطیسی را از دست بدهد.
موضوع بعدی هزینه و پیچیدگی بیشتر بهخصوص در نوع مغناطیس دائم است؛ آهنرباهای دائم قوی و مواد باکیفیت برای روتور این موتورها لازم است که قیمت را بالا میبرد. همچنین نیاز به درایو راهانداز (یا سیستم تحریک DC در نوع قطببرجسته) هزینه و پیچیدگی سیستم را افزایش میدهد.
در نتیجه در کاربردهایی که فقط به یک سرعت ثابت نیاز دارند و دقت بالا اولویت ندارد، ممکن است موتورهای القایی به دلیل سادگی ترجیح داده شوند. از دیگر معایب، میتوان به کنترل دشوارتر سرعت در غیاب درایو اشاره کرد؛ اگر موتور سنکرون مستقیماً به شبکه وصل باشد، تنظیم سرعت آن جز با تغییر فرکانس منبع (که معمولاً ثابت است) امکانپذیر نیست.
بر همین اساس، برای کاربردهای با نیاز به تغییر سرعت مکرر، حتماً باید موتور سنکرون را با درایوهای الکترونیکی استفاده کرد که خود هزینهبر است. در مجموع، با پیشرفت تکنولوژی درایو، بسیاری از این معایب کاهش یافته و موتورهای سنکرون چه در ابعاد بزرگ و چه به صورت سروو در حال گسترش کاربرد هستند.
۷. موتور خطی دقیق (Precision Linear Motor) چیست؟
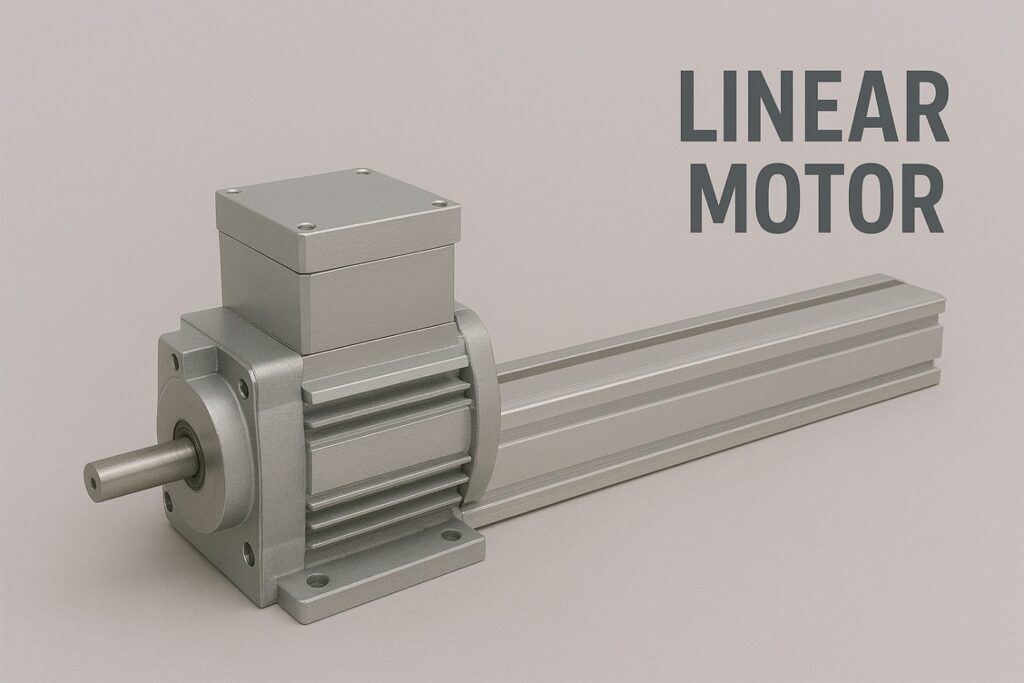
ساختار و اصول عملکرد: موتور خطی در واقع نسخه بازشده یک موتور الکتریکی دوار است که حرکت چرخشی را به حرکت خطی مستقیم تبدیل میکند. در یک موتور خطی سنکرون معمول، به جای اینکه روتور به دور یک محور بچرخد، «راتور» یا بخش متحرک در امتداد مسیر خطی حرکت میکند.
این موتور عملاً از یک استاتور خطی (که مجموعه سیمپیچهای توزیعشده در طول مسیر است) و یک قسمت متحرک حاوی آهنرباهای دائم تشکیل شده است. وقتی سیمپیچهای استاتور به ترتیب مناسب انرژیدهی شوند، یک میدان مغناطیسی متحرک (سفرکننده) در طول استاتور ایجاد میشود و آهنرباهای بخش متحرک را به دنبال خود میکشد یا میراند.
عملکرد این سیستم بر اساس همان قانون نیروی لورنتس (F = I·L×B) است که در موتورهای دوار وجود دارد، با این تفاوت که خروجی به جای گشتاور چرخشی، نیروی خطی است. ویژگی مهم موتورهای خطی این است که هیچ مرحله واسط مکانیکی بین تولید نیروی الکترومغناطیسی و حرکت خطی وجود ندارد؛ یعنی برخلاف سیستمهای مرسوم که یک موتور چرخان به کمک پیچ لید اسکرو، تسمه یا چرخدنده حرکت خطی ایجاد میکند، در موتور خطی خود موتور مستقیماً حرکت خطی را فراهم میکند.
بنابراین اجزایی مانند گیربکس، بالاسکرو و کوپلینگ حذف میشوند و در نتیجه خطاهای ناشی از لقی (backlash)، اصطکاک و انعطافپذیری مکانیکی به حداقل میرسد. البته برای هدایت بخش متحرک معمولاً نیاز به ریلهای دقیق یا یاتاقانهای خطی است تا تنها درجه آزادی مورد نظر فعال باشد.
کاربردهای صنعتی: موتورهای خطی دقیق به علت توانایی فراهم کردن موقعیتیابی فوقالعاده دقیق در سرعتهای بالا، در صنایع پیشرفته جایگاه ویژهای یافتهاند. یکی از مهمترین کاربردهای آنها صنعت نیمههادی و ساخت مدارات مجتمع (Semiconductor) است.
در دستگاههای لیتوگرافی نوری که ویفرهای سیلیکون را با دقت نانومتری پوزیشنبندی میکنند، از استیجهای موتور خطی استفاده میشود. این استیجها میتوانند حرکتهای چندبعدی (X-Y-Z) بسیار نرم و بدون لرزش انجام دهند و هر گونه لرزش یا خطا در مقیاس میکرون را حذف کنند.
همچنین در سیستمهای مونتاژ و بازرسی نوری دقیق، موتورهای خطی امکان جابجایی لنزها یا سنسورها را با دقت میکرونی فراهم میکنند. کاربرد برجسته دیگر، ماشینابزار CNC با سرعت و دقت بالا است؛ به خصوص در ماشینهای فرز و تراش فوق دقیق یا ماشینهای سنگزنی، به جای لیداسکرو از محورهای موتور خطی استفاده میشود تا محدودیتهای مکانیکی برداشته شود و محور بتواند با شتاب بالا حرکت کند و در عین حال موقعیت را در حد میکرون کنترل نماید.
در صنعت رباتیک نیز برای محورهای خطی طویل یا برای روباتهای کارتزین (سهمحوره خطی) موتورهای خطی استفاده میشود تا سرعت و شتاب حرکت افزایش یابد. دستگاههای اندازهگیری مختصاتی (CMM)، پرینترهای سهبعدی صنعتی سریع، سیستمهای جابجایی و بستهبندی با سرعت بالا و تجهیزات پزشکی پیشرفته (مثلاً تختهای MRI با حرکت خطی دقیق) از دیگر موارد استفاده هستند.
حتی در حوزه حمل و نقل، قطارهای مغناطیسی (maglev) از موتورهای خطی القایی بلند استفاده میکنند تا قطار بدون تماس مکانیکی حرکت کند؛ هرچند در این مورد تمرکز بیشتر بر سرعت است تا دقت. در کل، هر جا نیاز به حرکت خطی سریع، دقیق و بدون قطعات مکانیکی واسط باشد، موتور خطی گزینه ایدهآلی است.
مزایا: موتورهای خطی دقیق چندین مزیت منحصربهفرد دارند که آنها را برای کاربردهای High-End مناسب میکند. اولین و مهمترین مزیت، دقت و رزولوشن بینظیر آنها است.
چون هیچ لقی یا الاستیسیته در انتقال حرکت وجود ندارد، موتور خطی میتواند حرکتهایی در حد میکرومتر و حتی زیرمیکرومتر را به صورت تکرارپذیر انجام دهد. با ترکیب این موتورها با خطکشهای اندازهگیری نوری یا لیزری، سیستمهای حرکت خطی حاصل میشوند که دقت نانومتر دارند (چنانکه در صنعت نیمههادی بهکار رفته است).
مزیت دوم، حرکت نرم و بدون اصطکاک است. نبود قطعاتی نظیر چرخدنده یا پیچ باعث میشود اصطکاک تنها به اصطکاک اندک یاتاقانهای راهنما محدود شود و در جهت حرکت، هیچ اصطکاک مستقیمی وجود نداشته باشد.
این امر نه تنها باعث کاهش لرزش و ضربان در حرکت میشود، بلکه کاهش تولید حرارت و سایش را نیز به دنبال دارد و پایداری درازمدت سیستم را افزایش میدهد. مزیت سوم، شتاب و سرعت بسیار بالا است؛ موتورهای خطی میتوانند در چند میلیثانیه به سرعت نامی برسند و شتابهایی در حد چندین g تولید کنند که برای افزایش نرخ تولید در خطوط ساخت حائز اهمیت است.
به عنوان مثال در یک ماشین بلندکردن و جابجایی قطعات (Pick and Place) استفاده از موتور خطی اجازه میدهد صدها قطعه در دقیقه منتقل شوند، زیرا محور در کسری از ثانیه رفت و برگشت خود را انجام میدهد. چهارم اینکه چون اجزای مکانیکی کمتری وجود دارد، نیاز به نگهداری کاهش مییابد و خرابیهای ناشی از مکانیک (مانند لقی پیدا کردن پیچ لیداسکرو یا پاره شدن تسمه) حذف میشود.
تنها موارد نگهداری، تمیز نگه داشتن مسیر حرکت و اطمینان از عملکرد الکترونیک است. مزیت دیگر، کنترل و فیدبک یکپارچه آسان است؛ بیشتر موتورهای خطی دقیق با انکودر خطی با رزولوشن بالا عرضه میشوند که مستقیماً موقعیت بخش متحرک را به درایو گزارش میکند.
این فیدبک مستقیم (بدون واسطههای مکانیکی) باعث افزایش دقت کنترل و پاسخ سریعتر حلقه کنترلی میشود. در مجموع، موتورهای خطی معیار جدیدی از دقت، سرعت و قابلیت اعتماد را در سیستمهای حرکت ایجاد کردهاند که با روشهای سنتی قابل دستیابی نبود.
معایب: در کنار مزایای چشمگیر، موتورهای خطی دقیق معایبی نیز دارند که در برخی موارد کاربرد آنها را محدود میکند. نخست هزینه بالا است؛ این موتورها برای تولید نیازمند آهنرباهای دائمی قوی در طول مسیر حرکت هستند (معمولاً از جنس نئودیمیوم) که قیمت تمامشده را افزایش میدهد.
همچنین درایوهای الکترونیکی و انکودرهای خطی با رزولوشن بسیار بالا گرانقیمتاند. بنابراین فقط در کاربردهایی که توجیه اقتصادی دقت یا سرعت بالاست، از آنها استفاده میشود.
عیب دیگر پیچیدگی نصب و راهاندازی است؛ برای عملکرد بهینه، فاصله هوایی بین بخش متحرک و استاتور باید دقیقا تنظیم شود و سیستمهای راهنمای بسیار صلب و دقیق لازم است تا قسمتها بدون برخورد و با کمترین لقی حرکت کنند. هرگونه خطای نصب میتواند به کاهش دقت یا حتی برخورد آهنرباها و سیمپیچها منجر شود.
مورد بعدی نیروی جذبی متقابل بین آهنرباها و قطعات فلزی اطراف است؛ آهنرباهای قوی موتور خطی میتوانند اجسام فلزی نزدیک را به شدت جذب کنند که هم خطر ایمنی دارد و هم ممکن است ذرات فلزی وارد شکاف شوند و خسارت بزنند. لذا محیط کاری این موتورها باید تمیز نگه داشته شود و معمولاً یک پوشش غیرفلزی روی آهنرباها قرار میگیرد.
همچنین تولید حرارت در کل طول استاتور چالشی است؛ در موتور چرخشی، گرما عمدتاً در استاتور فشرده ایجاد میشود که میتوان به خوبی خنک کرد، ولی در موتور خطی، سیمپیچها ممکن است دهها سانتیمتر یا چند متر طول داشته باشند و یکنواخت خنککردن آنها پیچیده است. بالاخره مصرف انرژی در حالت بیباری میتواند بالاتر باشد زیرا برای معلق نگه داشتن بخش متحرک یا غلبه بر نیروی ثقل (در جهت عمودی) ممکن است دائماً توان صرف شود.
با این حال، برای کاربردهای فوق دقیق، این معایب در برابر فواید قابل ملاحظه موتورهای خطی پذیرفته شدهاند و هر ساله بهبودهای طراحی در جهت کاستن از هزینه و پیچیدگی آنها در حال انجام است.
۸. شرکتهای تولیدکننده مطرح موتورهای دقیق
- یاسکاوا الکتریک (Yaskawa Electric، ژاپن): یکی از پیشروترین شرکتها در زمینه کنترل حرکت و رباتیک که سروو موتورهای AC و درایوهای آن بسیار مشهورند. سروو موتورهای یاسکاوا به دقت، عملکرد و قابلیت اعتماد بالا شناخته میشوند و در کاربردهای وسیعی از جمله رباتها، ماشینابزار و تجهیزات بستهبندی استفاده میشوند. سری Sigma-5 و Sigma-7 این شرکت به طور گسترده در صنایع برای کارهای دقیق به کار میروند.
- میتسوبیشی الکتریک (Mitsubishi Electric، ژاپن): از بزرگان اتوماسیون صنعتی که سری سروو موتورهای MELSERVO آن کیفیت و کارایی بسیار بالایی دارند. محصولات میتسوبیشی در خطوط تولید خودروسازی، صنایع الکترونیک و رباتیک کاربرد گسترده داشته و به دقت، دوام و سفارشیسازیپذیری معروفاند.
- زیمنس (Siemens، آلمان): شرکت عظیم آلمانی که در حوزه موتورهای صنعتی (Simotics) و درایوها (Sinamics) پیشتاز است. سروو موتورهای زیمنس به خاطر قابلیت اطمینان، دقت و یکپارچگی با سیستمهای کنترل پیشرفته شهرت دارند. زیمنس بازه وسیعی از موتورهای سنکرون دقیق برای کاربردهای مختلف، از مدلهای کامپکت اقتصادی گرفته تا سروو موتورهای توانبالا برای ماشینهای CNC و روباتها، ارائه میدهد.
- ABB / بالدور (ABB/Baldor، سوئیس/آمریکا): شرکت ABB از طریق زیرمجموعه خود Baldor Electric (واقع در آمریکا) طیف گستردهای از موتورهای دقیق و سروو موتورها را عرضه میکند. بالدور به خاطر موتورهای سنکرون و القایی با راندمان بالا و همچنین سروو موتورهای صنعتی با نام تجاری خود شناخته میشود. محصولات این شرکت در تولیدات کارخانهای و رباتیک کاربرد فراوان دارد.
- نیدک (Nidec Corporation، ژاپن): نیدک یک غول جهانی در صنعت موتور است که تقریباً در هر نوع موتوری از میکرو موتورهای هارددیسک تا موتورهای خودروهای الکتریکی حضور دارد. در زمینه موتورهای دقیق، نیدک انواع موتورهای براشلس DC و سروو موتورهای کوچک را تولید میکند و تأمینکننده بسیاری از برندهای دیگر است. موتورها و گیربکسهای دقیق نیدک در رباتهای کوچک، درون لوازم خانگی مدرن و تجهیزات پزشکی بهکار گرفته میشوند.
- کالمورگن (Kollmorgen، آمریکا): این شرکت تخصصی Motion Control به خاطر سروو موتورهای گشتاور-بالا، موتورهای دایرکت درایو و نیز درایوها و کنترلرهای پیشرفتهاش معروف است. محصولات کالمورگن در صنایع هوافضا، رباتیک پیشرفته و ماشینابزار کاربرد دارند. به ویژه موتورهای بدون قاب (Frameless) این شرکت برای یکپارچهسازی در مفصلهای رباتیک بسیار محبوباند.
- اورینتال موتور (Oriental Motor، ژاپن): شرکتی باسابقه که به طور ویژه بر موتورهای پلهای (استپ موتور) و سروو موتورهای توانپایین متمرکز است. استپ موتورهای سری PK و درایورهای اورینتال در اتوماسیونهای سبک، تجهیزات آزمایشگاهی و دستگاههای نیمههادی استفاده گسترده دارند. کیفیت ساخت بالا و دادههای فنی دقیق از نقاط قوت این برند محسوب میشود.
- مکسون موتور (Maxon، سوئیس): شرکت مکسون متخصص موتورهای DC و BLDC کوچک با دقت و کیفیت بالاست. موتورهای باکورلس (فاقد هسته آهنی) مکسون با راندمان و چگالی توان عالی، انتخاب اول در صنایع پزشکی (پمپهای قلب مصنوعی، دستهای مصنوعی)، رباتهای چابک و ابزارهای دقیق هستند. بسیاری از کاوشگرهای فضایی ناسا نیز از موتورهای مکسون برای مکانیزمهای خود استفاده کردهاند که نشان از اعتماد به این برند است.
- فاولهابر (Faulhaber، آلمان): از دیگر نامهای برجسته در موتورهای دقیق کوچک که رنج وسیعی از موتورهای DC بدون جاروبک، موتورهای پلهای میکرو و موتورهای خطی مینیاتوری را تولید میکند. محصولات فاولهابر در میکروسکوپهای پیشرفته، ادوات اپتیکی دقیق، ساعتهای هوشمند و سیستمهای پزشکی مانند پمپهای تزریق کاربرد دارند. این موتورها اغلب در ابعاد میلیمتری ولی با رزولوشن حرکتی بسیار بالا هستند.
علاوه بر شرکتهای یادشده، برندهای مطرح دیگری نیز در بازار موتورهای دقیق فعالاند، نظیر بوشرکسروت (Bosch Rexroth) که سروو موتورهای صنعتی و موتورهای خطی دقیق (IndraDrive) عرضه میکند؛ راکول (Allen-Bradley) که در آمریکای شمالی سروو موتورهای سری Kinetix را ارائه میدهد؛ اشنایدر الکتریک (Schneider) با سری Lexium؛ و فوجی الکتریک (Fuji) با سرووهای Alpha5. بطور کلی، رقابت در بازار موتورهای دقیق باعث پیشرفت مستمر فناوری شده و هر سال شاهد موتورهایی با دقت بالاتر، توان بیشتر و قیمت کمتر هستیم.
۹. مقایسه فنی انواع موتورهای دقیق
با توجه به تنوع موتورهای دقیق، انتخاب نوع مناسب برای یک کاربرد صنعتی مستلزم درنظر گرفتن معیارهای فنی مختلف است. در جدول زیر به مقایسه خلاصهای بین پنج نوع موتور دقیق مطرح (استپ، سروو، براشلس DC، سنکرون و خطی) بر اساس چند ویژگی کلیدی پرداخته شده است:
| ویژگی | موتور استپ | موتور سروو | براشلس DC | سنکرون دقیق | خطی دقیق |
| نوع کنترل | حلقهباز، بدون فیدبک (پالس درایو) | حلقهبسته با انکودر و PID | نیازمند کموتاسیون الکترونیکی (اغلب همراه سنسور هال/انکودر) | حلقهبسته با درایو فرکانس (یا شبکه سنکرون) | حلقهبسته با انکودر خطی و درایو |
| دقت و رزولوشن | رزولوشن گسسته (مثلاً ۲۰۰ گام/دور)؛ دقت حدود چند درصد گام، بدون خطای تجمعی | بسیار بالا (رزولوشن انکودر تا هزاران پالس/دور؛ تصحیح خطا) | بالا در کنترل سرعت؛ برای موقعیت نیاز به انکودر دارد | بالا؛ بدون لغزش در سرعت؛ با انکودر دقیق در موقعیت | بسیار بالا (رزولوشن میکرونی/زیرمیکرونی با خطکش دقیق) |
| توان/گشتاور و سرعت | گشتاور زیاد در سرعت پایین؛ افت شدید گشتاور در سرعتهای بالا؛ سرعت عملیاتی معمول تا چند صد RPM | گشتاور نسبتاً ثابت تا سرعت نامی؛ سرعت عملیاتی وسیع تا چند هزار RPM | چگالی توان بالا؛ امکان سرعتهای بسیار بالا (تا دهها kRPM)؛ گشتاور نامی پایدار تا حدی | راندمان و گشتاور بالا؛ سرعت دقیقاً متناسب فرکانس (مثلاً ۱۵۰۰/۳۰۰۰RPM شبکه) | نیروی خطی بالا و آنی؛ شتاب و سرعت حرکت بسیار زیاد (چند m/s)، تنها محدودیت مسیر حرکت |
| پیچیدگی / سهولت استفاده | بسیار ساده (درایور پالس و منبع تغذیه؛ بدون تنظیم خاص) | نیازمند تنظیم کنترلر (تیونینگ PID) و دانش فنی؛ اجزاء بیشتر | نسبتاً ساده برای سرعت ثابت؛ برای کنترل دقیقتر نیازمند MCU/درایو ویژه | در حالت سنتی نیازمند راهانداز خاص؛ در حالت سروو همان پیچیدگی سروو را دارد | نصب و تنظیم دشوار (فاصله هوا، تراز ریلها)؛ درایو و انکودر تخصصی؛ دانش بالا در بهرهبرداری |
| هزینه نسبی | پایینترین (مقرونبهصرفه برای کاربردهای ساده) | بالا (موتور + انکودر + درایو پرهزینه) | متوسط روبهبالا (موتور گرانتر از DC جاروبکدار + هزینه درایو) | بالا (آهنربا یا تحریک DC + درایو گران؛ در توانهای خیلی بالا) | بسیار بالا (آهنرباهای زیاد + انکودر دقیق + سازه دقیق) |
| مزیت برجسته | کنترل آسان و ارزان؛ موقعیتیابی بدون نیاز به فیدبک؛ گشتاور نگهدارنده خوب | دقت و پاسخدهی عالی؛ قدرت مانور در سرعت/گشتاور؛ بدون خطای تجمعی | راندمان و توان به وزن بالا؛ عمر طولانی؛ سرعتهای بالا قابل دستیابی | راندمان و ضریب توان عالی؛ سرعت کاملاً پایدار؛ توان بالا در صنعت | دقت فوقالعاده؛ بدون بکلش؛ شتاب بسیار بالا |
| محدودیت مهم | محدودیت سرعت و گشتاور دینامیکی؛ امکان جابماندگی بدون تشخیص | هزینه و پیچیدگی؛ نیاز به تنظیم و نگهداری تخصصی؛ خطر ناپایداری در تنظیم بد | نیاز حتمی به درایور؛ هزینه بیشتر؛ حساسیت به سنسور و EMI | نیاز به درایو مخصوص یا راهاندازی؛ عدم خودراهاندازی مستقیم؛ هزینه آهنربا | هزینه بسیار زیاد؛ الزامات مکانیکی/الکترونیکی دقیق؛ کاربرد محدود به صنایع خاص |
۱۰. جمعبندی
به طورکلی موتورهای استپ برای کاربردهای سادهتر با نیاز دقت مناسب ولی هزینه کم، بسیار مقرونبهصرفه هستند و کنترل آسانی دارند، اما در سرعت و قدرت بالا ناتواناند. سروو موتورها انتخاب اول برای سیستمهای حرفهای و پرفورمنس بالا هستند؛ هرچند هزینه و پیچیدگی آنها بیشتر است، اما دقت و کارایی به مراتب بالاتری ارائه میدهند و در برابر تغییرات شرایط عملکرد پایدار میمانند.
موتورهای براشلس DC را میتوان حد وسطی دانست که مزایای مکانیکی (عمر طولانی، راندمان خوب) را با کنترل الکترونیکی تلفیق کردهاند؛ این موتورها در بسیاری از تجهیزات مدرن بهکار میروند و اگر با انکودر همراه شوند عملاً نقش یک سروو موتور را ایفا میکنند، ولی به طور کلی برای کار در سرعتهای بالا یا کاربردهای نیازمند بهره انرژی بالا بسیار مناسباند.
موتورهای سنکرون دقیق (شامل سرووهای AC) در کاربردهای صنعتی سنگین و نیز در سیستمهای اتوماسیون دقیق استفاده میشوند؛ برتری آنها حفظ سرعت دقیق و بازده بالا است، اما راهاندازی و کنترل آنها بدون امکانات مناسب چالشبرانگیز است. در نهایت موتورهای خطی دقیق قلهی فناوری حرکت دقیق را نمایندگی میکنند؛ با حذف واسطههای مکانیکی، بیشترین دقت و سرعت ممکن را فراهم میکنند و البته هزینه و شرایط بهکارگیری خاص خود را میطلبند.
در انتخاب نوع موتور برای یک کاربرد مشخص، باید اولویت نیازها سنجیده شود. برای مثال، در یک پرینتر سهبعدی رومیزی که قیمت پایین مهمتر از سرعت بسیار زیاد است، موتور استپ گزینه ایدهآل است.
اما در یک بازوی رباتیک که نیاز به حرکت سریع و بدون خطا دارد، قطعاً باید به سراغ سروو موتور رفت. موتور براشلس DC شاید برای یک خودروی برقی یا فن صنعتی بهترین باشد، در حالی که یک موتور سنکرون بزرگ برای کمپرسور یک پالایشگاه بهینهترین راندمان را خواهد داشت.
موتور خطی نیز در دستگاهی مثل ماشین مونتاژ تراشههای الکترونیکی که هر میکرومتر اهمیت دارد، ارزش خود را نشان میدهد.
به طور خلاصه، شناخت نقاط قوت و ضعف هر نوع موتور الکتریکی دقیق کمک میکند تا مهندسین بر اساس نوع کاربرد، گزینه بهینه را انتخاب کنند و توازن مناسبی میان دقت، سرعت، هزینه و پیچیدگی برقرار نمایند.
۱۱. منابع و مراجع
Cao, Annie. “How to Choose the Right Precision Electric Motor for Your Needs.” ineedmotors Blog, 19 Aug. 2025.
“Stepper Motors Advantages and Disadvantages.” RealPars Blog, 4 Sep. 2025.
“Servo Motors Advantages and Disadvantages.” RealPars Blog, 5 Aug. 2025.
Brushless DC Electric Motor — Wikipedia.
“Precision Electric Motors Market… Crystal Market Research (Press Release).” GlobeNewswire, 29 Nov. 2017.
“High Precision Linear Motors Explained: Accuracy, Speed & Industrial Uses.” ITG-Motor (Blog), 13 June 2025.
“Servo Motor Manufacturers: Best Brands.” Smooth Motor (Blog), 13 May 2025.
“What is difference between synchronous and asynchronous motor?” Jssmotors, 2022.
“Linear Motor Technology: Advantages & Applications.” Sinadrives (Blog), 4 Apr. 2025.
“Applications of Stepper Motor.” Mechtex Blog, 2025.
نویسنده: نیما راد | شرکت رادنیک اتوماسیون (رادونیکس) | آذر ۱۴۰۴