
نویسنده : مهدی حسن زاده
معادلات کنترل حرکت PID پایهی طراحی حلقههای کنترلی در سروودرایوها، CNC و رباتیک هستند و فهم درست آنها قدم اول برای تیون درست هر محور است. فرض کن میخوای یک محور سروو (یا یک موتور) دقیقاً به یک موقعیت یا سرعت مشخص برسه. کنترلر مثل یک «راننده» است که دائم نگاه میکند:
- الان کجا هستم/چه سرعتی دارم؟
- باید کجا باشم/چه سرعتی داشته باشم؟
- اختلاف این دو چقدر است؟
بعد بر اساس همین اختلاف، فرمان میدهد که موتور چقدر نیرو/گشتاور/ولتاژ بگیرد تا به هدف برسد.
بخش P: واکنش سریع به خطای فعلی
P یعنی کنترلر به اندازهی خطای همین لحظه حساس است.
- اگر اختلاف زیاد باشد، کنترلر فرمان قویتری میدهد.
- اگر اختلاف کم شود، فرمان هم آرامتر میشود.
مزیت: پاسخ سریع میشود و سیستم «چابک» میشود.
عیب: اگر P خیلی زیاد باشد، سیستم ممکن است نوسانی شود؛ مثل رانندهای که بیش از حد تند اصلاح فرمان میکند.
در کنترل حرکت، P را میشود شبیه سختی (Stiffness) سیستم تصور کرد: هرچه P بیشتر، محور با جدیت بیشتری به هدف میچسبد.
بخش I: حذف خطای باقیمانده (خطای ماندگار)
گاهی با وجود P، سیستم نزدیک هدف میرسد ولی یک مقدار کم جا میماند. این حالت معمولاً به خاطر چیزهایی مثل موارد زیر است:
- اصطکاک
- وزن بار
- لقی/بار ثابت
- خطای کالیبراسیون یا محدودیت گشتاور
بخش I مثل یک «حافظه» عمل میکند: اگر ببیند خطا مدتدار باقی مانده، کمکم فرمان را بیشتر میکند تا آن خطای باقیمانده را هم صفر کند.
مزیت: خطای ماندگار را حذف میکند و محور دقیقاً روی هدف میایستد.
عیب مهم: اگر موتور/درایو به محدودیت برسد (اشباع شود)، بخش I ممکن است هی جمع شود و سیستم بعداً بیشازحد واکنش نشان دهد (Overshoot) و دیر آرام شدن؛ به این پدیده Windup میگویند.
بخش D: جلوگیری از نوسان با پیشبینی روند
D به «سرعت تغییر خطا» نگاه میکند، نه فقط مقدار خطا. یعنی کنترلر میپرسد:
- خطا داره سریع کم میشه؟
- با همین روند احتمال داره از هدف رد کنیم؟
پس D مثل ترمز نرم عمل میکند:
- جلوی overshoot را میگیرد
- میرایی را زیاد میکند
- سیستم را آرامتر و کنترلشدهتر میکند
مزیت: کاهش نوسان و overshoot، مخصوصاً در سیستمهای اینرسیدار.
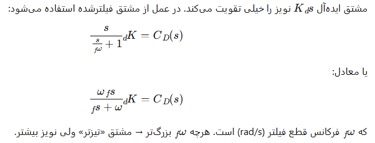
عیب: نسبت به نویز خیلی حساس است، چون نویزِ اندازهگیری (خصوصاً انکودر یا سرعت تخمینی) میتواند D را عصبی کند و فرمانهای ریز و پرنوسان بسازد. برای همین در عمل D را معمولاً فیلتر میکنند یا گاهی اصلاً استفاده نمیکنند.
چرا در کنترل حرکت معمولاً PID را “آبشاری” میبندند؟
در صنعت سروودرایوها، CNC معمولاً یک PID واحد برای همهچیز نمیگذارند. حلقهها را جدا میکنند چون پایدارتر و قابل تیونتر است:
- حلقه جریان/گشتاور: سریع و دقیق
- حلقه سرعت: کمی کندتر
- حلقه موقعیت: کندتر از همه
این باعث میشود هر حلقه کار خودش را درست انجام دهد و با کوچکترین تغییر بار یا نویز همهچیز به هم نریزد.
یک نکتهی خیلی مهم: PID همیشه “نهاییترین” راهحل نیست
PID ابزار پایه است، ولی در حرکت دقیق، چیزهایی مثل موارد زیر میتوانند از خود PID هم اثرگذارتر باشند؛ با این حال PID هنوز ستون اصلی حلقههاست:
- فیدفوروارد سرعت/شتاب
- جبران اصطکاک
- فیلتر رزونانس/ناچ
- محدودسازی شتاب و جرک (S-curve)
مسئلهی کنترل حرکت دقیقاً چیست؟
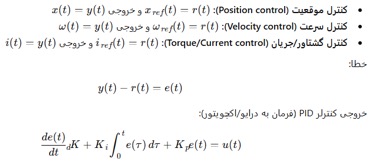
در کنترل حرکت معمولاً یک کمیت هدف داریم که بسته به نوع کنترل، میتواند موقعیت، سرعت یا گشتاور/جریان باشد:
معادلات PID در حوزه لاپلاس (برای تحلیل و طراحی)
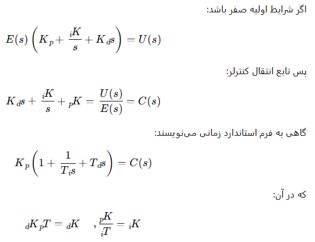
برای تحلیل و طراحی کنترلر، معادلات کنترل حرکت PID معمولاً به حوزه لاپلاس منتقل میشوند تا رفتار سیستم در فرکانسهای مختلف بررسی شود:
مشتقگیر واقعی: فیلتر مشتق (مهم در سروو و انکودر)
معادلات PID دیجیتال (گسسته) برای PLC / MCU / CNC
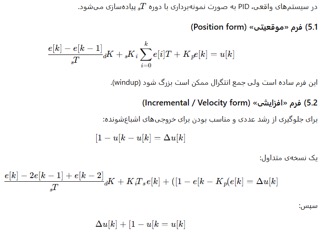
در سیستمهای واقعی، PID به صورت نمونهبرداری با دوره Ts پیادهسازی میشود:
Anti-Windup؛ نکتهای خیلی مهم در کنترل حرکت
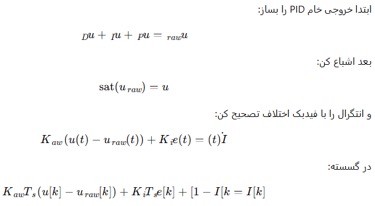
اگر خروجی کنترلر اشباع شود (مثلاً درایو محدودیت گشتاور/ولتاژ دارد)، انتگرال همچنان جمع میشود و بعد از خروج از اشباع، سیستم خیلی دیر برمیگردد یا Overshoot شدید میزند.
Clamping؛ سادهترین روش
وقتی خروجی در اشباع است و جهت خطا باعث بدتر شدن اشباع میشود، انتگرال را متوقف کن.
Back-calculation؛ روش حرفهایتر
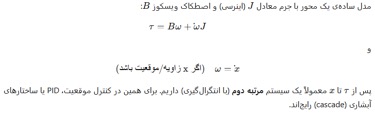
معادلات PID برای کنترل موقعیت محور (مدل مکانیکی رایج)
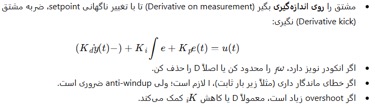
نکات عملی تیون PID در حرکت
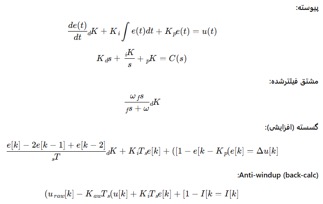
جمعبندی فرمولهای کلیدی PID (چکلیست)
در ادامه، جمعبندی کاملی از تمام فرمولهای کلیدی مطرحشده در این مقاله — از فرم پیوسته تا فرم دیجیتال و Anti-Windup — آمده است:
منابع و مراجع
- کتاب Feedback Systems: An Introduction for Scientists and Engineers
- کتاب Feedback Control of Dynamic Systems (Pearson) — مرجع کلاسیک کنترل فیدبک، بحث PID
- کتاب Process Dynamics and Control (Wiley)
- مستندات Texas Instruments — راهنمای Digital Control Library برای پیادهسازی PID روی MCU/DSP
- اپنوتهای Microchip Technology
- مستندات MathWorks
- مقاله آموزشی anti-windup (مرجع تئوری و روشهای مدرن)
جمعبندی
در یک نگاه کلی، معادلات کنترل حرکت PID از سه بخش P، I و D تشکیل شدهاند که هرکدام نقش مشخصی در پاسخ سریع، حذف خطای ماندگار و کاهش نوسان دارند. آشنایی با فرم لاپلاس، فرم دیجیتال و تکنیک Anti-Windup این معادلات، پیشنیاز تیون درست هر سیستم سروو یا CNC است. تیم فنی رادونیکس آماده است در پیادهسازی و تیون این معادلات روی پروژههای صنعتی شما همراهتان باشد.
نویسنده: مهدی حسنزاده | شرکت رادنیک اتوماسیون (رادونیکس) | بهمن ۱۴۰۴