نویسنده: نیما راد
شرکت: رادنیک اتوماسیون
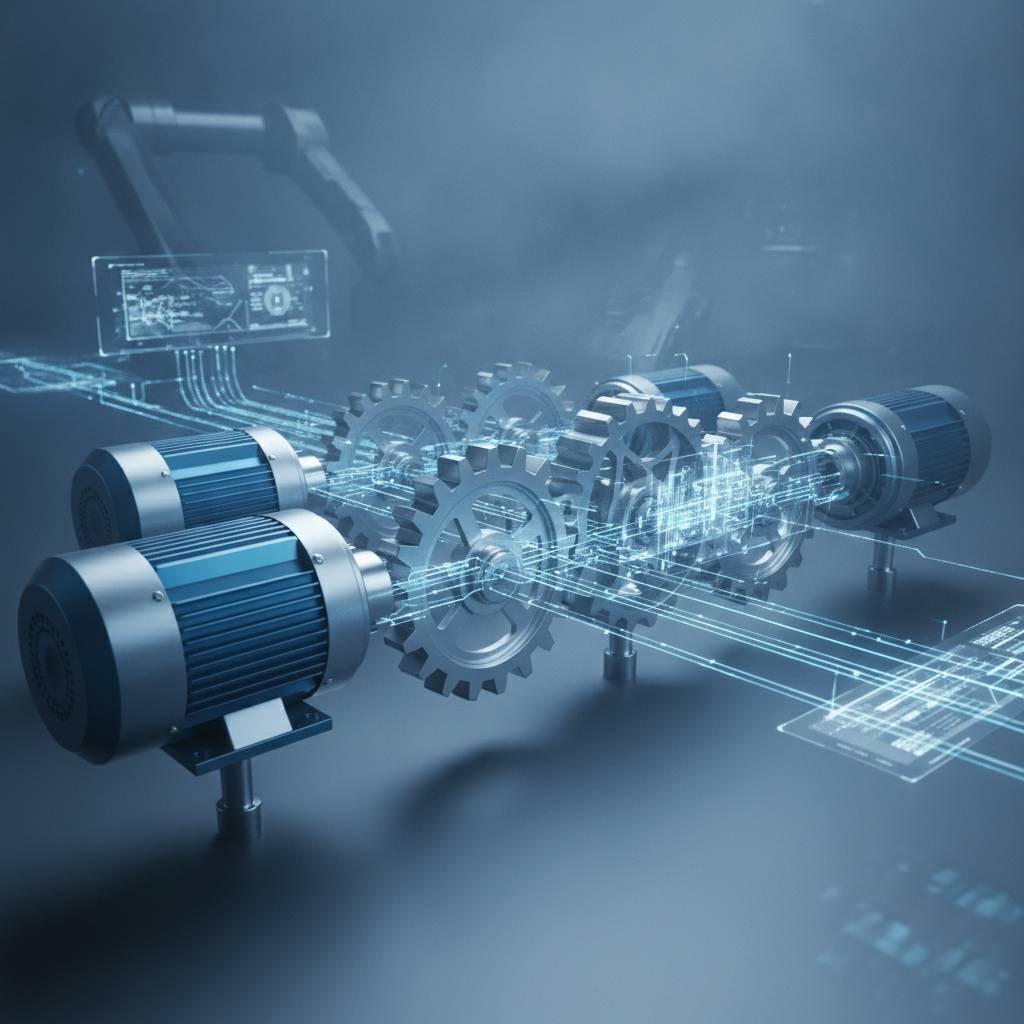
گیربکس الکترونیکی یا Electronic Gearbox به عنوان یکی از پیشرفتهترین فناوریهای کنترل حرکت در صنعت اتوماسیون، جایگزین نرمافزاری برای گیربکسهای مکانیکی سنتی محسوب میشود. در این روش، به جای استفاده از چرخدندههای فیزیکی، نسبت سرعت بین محور ورودی و خروجی توسط نرمافزار درایو سروو تعریف و کنترل میشود. گیربکس الکترونیکی امکان همگامسازی دقیق محورهای مختلف را بدون نیاز به تغییرات مکانیکی فراهم میکند و در کاربردهای صنعتی پیچیده مانند سیستمهای بستهبندی، چاپ و پیچش نقش حیاتی ایفا میکند.
گیربکس الکترونیکی چیست؟
گیربکس الکترونیکی (Electronic Gearing) یک روش الکترونیکی برای شبیهسازی عملکرد یک گیربکس مکانیکی است. به جای اینکه از چرخدندههای فیزیکی برای تبدیل سرعت یا گشتاور استفاده شود، نرمافزار درایو سروو نسبتی بین پالسهای ورودی از کنترلر و چرخش موتور تعیین میکند.
در این سیستم، موتور میتواند یک منبع خارجی مانند انکودر یا موتور دیگری را با نسبتهای مختلف دنبال کند، بدون اینکه گشتاور تغییر کند.
نحوه عملکرد گیربکس الکترونیکی
یک منبع مستر (Master) مانند یک انکودر خارجی یا موتور دیگر، سیگنالهای حرکتی تولید میکند. درایو سروو این سیگنال را دریافت کرده و با استفاده از یک نسبت گیربکسی، آن را به موتور اسلیو (Slave) تبدیل میکند.
فرمول:
این نسبت میتواند در حین کار تغییر کند. به عنوان مثال، در نسبت ۲:۱، موتور اسلیو دو برابر سریعتر از موتور مستر حرکت میکند.
تنظیم پارامترها در گیربکس الکترونیکی
پارامترهای اصلی
راهاندازی گیربکس الکترونیکی شامل انتخاب پارامترهای نسبت مانند GEARI و GEARO در درایوهای Kollmorgen است. اتصالات سختافزاری مانند ورودی انکودر نیز بخشی از پیکربندی هستند.
پارامترهایی مانند GEARMODE و EXTPOS برای نوع ورودی و حالت کنترل موقعیت/سرعت استفاده میشوند.
جدول پارامترهای رایج
در سیستمهای گیربکس الکترونیکی، پارامترهای متعددی برای تنظیم دقیق نسبت، فاز و نوع ورودی وجود دارد که توسط سازنده درایو تعریف میشوند.
اصول پایه سروو درایوها و موتورها
یک سیستم سروو شامل موارد زیر است:
- موتور سروو
- درایو/کنترلر
- انکودر برای بازخورد
موتورهای سروو برای حرکت دقیق طراحی شدهاند و از طریق بازخورد، تصحیح میشوند. درایو دستورات پالس را از کنترلری مانند PLC دریافت میکند.
انکودرها معمولاً رزولوشن بالایی دارند، به عنوان مثال ۸۱۹۲ پالس در هر دور، و سیگنالهای Quadrature تولید میکنند.
مقایسه گیربکس مکانیکی و گیربکس الکترونیکی
گیربکس مکانیکی سرعت و گشتاور را تغییر میدهد اما مشکلاتی مانند لقی (Backlash) و هزینه نگهداری دارد. گیربکس الکترونیکی این مشکلات را از طریق شبیهسازی نرمافزاری حل میکند.
تعریف و عملکرد گیربکس الکترونیکی
یک محور اسلیو با یک محور مستر با نسبت متغیر همگام میشود. مستر میتواند یک انکودر، موتور دیگر یا یک سیگنال پالس باشد. نسبت به صورت صورت/مخرج تعریف میشود و میتواند غیرصحیح باشد بدون اینکه خطای تجمعی ایجاد کند.
انواع ورودی
- Quadrature (کانالهای A/B)
- Step/Direction
- انکودر سینوسی (Sine Encoder)
مفاهیم کنترلی اضافی
- تغییر فاز (Phase Shift): برای تصحیح تراز بدون تغییر نسبت استفاده میشود
- پیشخور سرعت (Feed-Forward Speed): خطای دنبالکننده را کاهش میدهد
مزایا و معایب گیربکس الکترونیکی
مزایا
۱. بدون لقی (Backlash)
گیربکس الکترونیکی به دلیل ماهیت نرمافزاری، هیچ لقی مکانیکی ندارد که این امر دقت را به طور چشمگیری افزایش میدهد.
۲. تغییر آسان نسبت
نسبت گیربکس را میتوان به سادگی از طریق پارامترهای نرمافزاری حتی در حین کار تغییر داد.
۳. یک مستر، چند اسلیو
یک محور مستر میتواند تا ۱۶ محور اسلیو را به طور همزمان کنترل کند.
۴. هزینه کمتر
در مقایسه با سیستمهای مکانیکی پیچیده، گیربکس الکترونیکی هزینه کمتری دارد.
معایب
۱. نیاز به تنظیمات دقیق
سیستم نیاز به تنظیم دقیق بهرهها (Gains) دارد و حساسیت بالایی نسبت به پارامترها دارد.
۲. حساسیت به نویز
نویز الکتریکی میتواند باعث خطاهای موقعیتی شود.
۳. محدودیت فرکانس ورودی
درایوها فرکانس ورودی محدودی دارند که در کاربردهای بسیار سریع ممکن است مشکل ایجاد کند.
کاربردهای پیشرفته گیربکس الکترونیکی
۱. کنترل کشش (Tension Control)
در سیستمهای پیچش و بستهبندی، گیربکس الکترونیکی با استفاده از بازخورد سنسور کشش، نسبت را تنظیم میکند. به عنوان مثال، Galil از حلقه PD برای تنظیم سرعت Jog استفاده میکند.
۲. همگامسازی چند محور
یک محور مستر میتواند تا ۱۶ محور اسلیو را کنترل کند که در خطوط تولید پیچیده ضروری است.
۳. MPG (Multi-Pulse Generator)
برای کنترل دستی دستگاههای CNC از گیربکس الکترونیکی استفاده میشود.
۴. آرایش زنجیرهای (Chain Arrangement)
یک محور اسلیو میتواند به عنوان مستر برای محور بعدی عمل کند که همگامسازی پیچیدهتر را ممکن میسازد.
چالشها و راهحلهای فنی
۱. تأخیر (Latency)
سیگنال از مستر به اسلیو ممکن است با تأخیر پردازش شود که باعث خطای دنبالکننده میشود.
راه حل: استفاده از الگوریتمهای پیشبین (Predictive Control) و افزایش فرکانس پالس درایو.
۲. نوسان در نسبتهای بالا
در نسبتهای بسیار بزرگ (مثلاً ۱۰۰:۱)، کوچکترین نوسان در مستر باعث لرزش در اسلیو میشود.
راه حل: اعمال فیلترهای پایینگذر (Low-Pass Filters) روی ورودی انکودر.
۳. تداخل الکترومغناطیسی (EMI)
نویز روی کابلهای انکودر میتواند باعث پرش در موقعیت شود.
راه حل: استفاده از کابلهای شیلددار و گیرندههای Differential (RS-422).
جدول مقایسه گیربکس الکترونیکی و مکانیکی
| ویژگی | گیربکس مکانیکی | گیربکس الکترونیکی |
| لقی (Backlash) | دارد (نیاز به دقت بالا در ساخت) | ندارد (نرمافزاری است) |
| تغییر نسبت | تعویض فیزیکی چرخدنده | تغییر پارامتر نرمافزاری (حین کار) |
| هزینه نگهداری | بالا (روغنکاری و سایش) | بسیار پایین |
| دقت | محدود به ماشینکاری چرخدنده | محدود به رزولوشن انکودر |
| حفاظت گشتاور | کلاچ مکانیکی | محدودیت جریان در درایو |
پیشرفتهای اخیر در سیستمهای سروو و گیربکس الکترونیکی
فناوریهای نوین
- پروتکلهای شبکه صنعتی سریع: استفاده از EtherCAT و PROFINET که همگامسازی نانوثانیهای را فراهم میکنند و دقت گیربکس الکترونیکی را به سطح جدیدی میرسانند.
- درایوهای هوشمند: درایوهای جدید مستقیماً از انکودرهای وایرلس پشتیبانی میکنند که نصب را سادهتر میکند.
- الگوریتمهای خود-تنظیم (Auto-Tuning): این الگوریتمها به صورت هوشمند بهرههای (Gains) سیستم را برای حذف نوسان در گیربکس الکترونیکی تنظیم میکنند.
منابع و مراجع
- راهنمای فنی محصولات Kollmorgen و Galil
- مستندات فنی شرکت رادنیک اتوماسیون
- مقالات IEEE در زمینه Motion Control
جمعبندی
گیربکس الکترونیکی به عنوان جایگزینی هوشمند و مدرن برای گیربکسهای مکانیکی، مزایای قابل توجهی از جمله دقت بالا، انعطافپذیری، عدم نیاز به نگهداری و هزینه پایینتر ارائه میدهد. با وجود چالشهایی مانند حساسیت به نویز و نیاز به تنظیمات دقیق، پیشرفتهای اخیر در درایوهای سروو و پروتکلهای صنعتی، گیربکس الکترونیکی را به یک استاندارد در صنعت اتوماسیون پیشرفته تبدیل کرده است.
با استفاده از گیربکس الکترونیکی در سیستمهای کنترل حرکت، امکان همگامسازی دقیق محورهای مختلف، کنترل کشش و اجرای کاربردهای پیشرفتهتر فراهم میشود.