
نویسنده : نیما راد
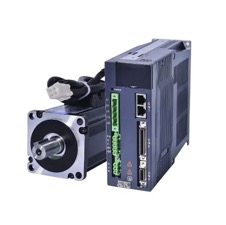
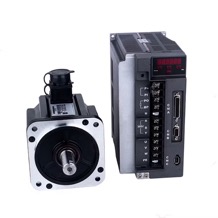
در صنعت اتوماسیون و بهویژه ماشینهای CNC، سرووموتور یک موتور الکتریکی بههمراه فیدبک (سنسور موقعیت/سرعت) و درایو سروو است که با یک حلقه کنترل بسته، گشتاور، سرعت و موقعیت را دقیق، سریع و پایدار کنترل میکند. خروجی نهایی معمولاً همین سه ویژگی است: دقت بالا، پاسخ دینامیکی سریع، و توانایی حفظ گشتاور در بازه وسیع سرعت.
فهرست مطالب
- سرووموتور چیست و از چه اجزایی تشکیل شده است؟
- چرا سرووموتور در CNC محبوب است؟
- انواع سرووموتورهای رایج در صنعت
- داخل سروودرایو چه حلقههایی داریم؟
- مشخصههای اصلی سرووموتور
- اصول انتخاب و سایزینگ سرووموتور
- تیونینگ سروو
- سروو در برابر استپر
- نکات سیمکشی و EMC
- چند برند/اکوسیستم معروف سروو
- چکلیست سریع برای انتخاب سرووموتور یک محور CNC
- منابع پیشنهادی
سرووموتور چیست و از چه اجزایی تشکیل شده است؟
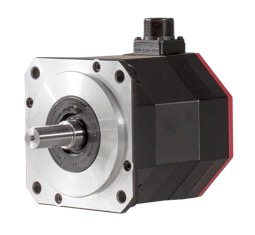
یک محور سروو (Servo Axis) معمولاً این اجزا را دارد:
- موتور (Servo Motor): غالباً سنکرون مغناطیس دائم (PMSM) یا BLDC صنعتی.
- فیدبک (Feedback Device):
- انکودر افزایشی/مطلق (Incremental/Absolute)
- رزولور (Resolver) در محیطهای سختتر
- گاهی خطکش خطی برای فیدبک مستقیم موقعیت میز، بهخصوص برای دقت بالا در CNC
- درایو سروو (Servo Drive / Amplifier): اینورتر + کنترلر جریان/سرعت/موقعیت + حفاظتها + ارتباطات صنعتی.
- کنترلر PLC/CNC: دستور مسیر (Trajectory) را میدهد: موقعیت/سرعت هدف، پروفیل شتاب/جرک، هماهنگی محورها.
چرا سرووموتور در CNC محبوب است؟ (مزیتهای کلیدی)
- کنترل موقعیت واقعی (Closed-loop): خطای ناشی از بار، اصطکاک، تغییرات ولتاژ/دما را جبران میکند.
- پاسخ سریع (Bandwidth بالاتر): مناسب برای تغییرات ناگهانی مسیر، گوشهها، و کنترل ارتعاش.
- گشتاور بالا در سرعتهای پایین و قابلیت اضافهبار لحظهای مثلاً ۲۰۰٪ برای چند ثانیه.
- حفظ دقت در بارهای متغیر مثل حرکت میز، اسپیندلهای سروویی، یا محورها با گیربکس.
انواع سرووموتورهای رایج در صنعت
الف) از نظر نوع موتور
- AC Servo (PMSM / Brushless): رایجترین در CNC و رباتیک، راندمان بالا، نگهداری کم.
- DC Servo برسدار (Brushed DC): قدیمیتر، تعمیرات بیشتر (تعویض جاروبک)، هنوز در برخی سیستمها دیده میشود.
- Linear Servo Motor: حرکت خطی مستقیم، دقت و سرعت بالا، هزینه بیشتر.
ب) از نظر فیدبک
- Incremental Encoder: نیاز به هومینگ بعد از روشن شدن (اغلب).
- Absolute Encoder: بدون هومینگ یا با هومینگ سریعتر/مطمئنتر.
- Resolver: مقاوم در نویز/حرارت، رایج در برخی برندهای صنعتی.
داخل سروودرایو چه حلقههایی داریم؟
معمولاً کنترل سروو به صورت آبشاری است:
- حلقه جریان/گشتاور (Current/Torque Loop) — سریعترین: هدف: کنترل دقیق جریان فازها، گشتاور دقیق.
- حلقه سرعت (Velocity Loop): هدف: نگهداشتن RPM طبق فرمان، جبران بار.
- حلقه موقعیت (Position Loop) — بیرونیترین: هدف: رسیدن به موقعیت هدف با حداقل خطا و نوسان.
| هرچه به حلقههای داخلی نزدیکتر شویم، سرعت نمونهبرداری و پاسخ بالاتر است. |
مشخصههای اصلی سرووموتور (چه چیزهایی را باید بلد باشید بخوانید؟)
گشتاورها
- گشتاور نامی (Rated Torque): قابل استفاده پیوسته بدون داغی غیرمجاز.
- گشتاور پیک (Peak Torque): کوتاهمدت (چند ثانیه).
- گشتاور نگهدارنده در توقف: سروو میتواند در صفر سرعت با حلقه جریان، بار را نگه دارد (برخلاف بسیاری از موتورهای معمولی).
سرعتها
- سرعت نامی (Rated Speed) و حداکثر سرعت (Max Speed).
- محدودیتهای مکانیکی (بالانس روتور، یاتاقان) و الکتریکی: ولتاژ باس، EMF برگشتی.
اینرسی (Inertia)
- اینرسی موتور (Jm) و اینرسی بار (Jl).
- نسبت اینرسی بار به موتور (Jl/Jm): روی تیونینگ و پایداری اثر بزرگ دارد.
قاعده تجربی: برای کنترل راحتتر، Jl/Jm خیلی بزرگ نشود (مثلاً زیر ۵ تا ۱۰ بهتر است)، وگرنه نیاز به تیون دقیقتر/گیربکس مناسبتر دارید.
رزولوشن و دقت
- رزولوشن انکودر مثلاً 17-bit، 23-bit.
- تبدیل به دقت خطی: با گام بالاسکرو/پولی/گیربکس.
اصول انتخاب و سایزینگ سرووموتور (مهمترین بخش عملی)
برای انتخاب درست، شما باید از مکانیک محور شروع کنید:
محاسبه گشتاور لازم
گشتاور مورد نیاز معمولاً جمع این بخشهاست:
- گشتاور شتاب دادن به اینرسی: T_acc = J_total × α که α شتاب زاویهای است.
- گشتاور اصطکاک و بار ثابت: T_load ≈ F × r یا با بالاسکرو: تبدیل نیرو به گشتاور.
- گشتاور ناشی از وزن در محور عمودی (گرانش) + راندمان مکانیزم.
نکته CNC: برای محور Z معمولاً ترمز (Holding Brake) و/یا بالانس مکانیکی مهم است تا در قطع برق سقوط نکند.
بررسی سرعت و ولتاژ
- آیا در سرعتهای مورد نیاز، موتور هنوز گشتاور کافی میدهد؟
- درایو با ولتاژ باس مناسب انتخاب شده؟ مثلاً 220VAC یا 380VAC.
بررسی حرارت (RMS Torque)
برای سیکل کاری واقعی، باید گشتاور RMS را بسنجید (نه فقط پیک). اگر RMS از نامی بالاتر باشد، موتور داغ میکند حتی اگر پیکها کوتاه باشند.
انتخاب انکودر/فیدبک
- اگر هومینگ دقیق/سریع میخواهید یا قطعی برق زیاد دارید: Absolute بهتر است.
- اگر محیط نویزی/داغ است: Resolver یا کابل/شیلدینگ قویتر.
تیونینگ سروو (چرا بعضی محورها جیغ میزنند یا موج میزنند؟)
علائم رایج تیونینگ نامناسب:
- نوسان (Oscillation) یا لرزش در توقف.
- Overshoot در تغییر مسیر.
- صدای سوت/جیغ: رزونانس مکانیکی یا Gain زیاد.
- Following Error بالا (خطای دنبالکردن مسیر).
پارامترهای کلیدی که معمولاً در سروودرایو میبینید:
- Position Gain / Kp: حلقه موقعیت.
- Velocity Gain / Ki/Kp: حلقه سرعت.
- Feedforward (Vel/Acc FF): برای کاهش خطای مسیر در حرکتهای سریع.
- Notch Filter / Resonance Suppression: برای حذف فرکانسهای رزونانس مکانیک.
- Inertia Identification / Auto-tune: شناسایی اینرسی و تنظیم خودکار (مفید است، ولی اما کافی نیست).
- Torque Limit: محدودیت گشتاور (برای حفاظت مکانیک).
- S-curve / Jerk: نرم کردن پروفیل شتاب برای کاهش شوک و لرزش.
| قاعده تجربی: اگر مکانیک «شل» باشد (لقی، کوپلینگ ضعیف، بالاسکرو بد، رولبرینگ نامناسب)، تیون نرمافزاری فقط تا حدی کمک میکند. اول مکانیک را درست کنید. |
سروو در برابر استپر (برای انتخاب سریع)
| ویژگی | سروو | استپر |
| فیدبک | معمولاً دارد (Closed-loop) | غالباً ندارد (Open-loop) مگر مدلهای Closed-loop |
| گشتاور در سرعت بالا | بهتر | افت شدیدتر |
| دقت عملی تحت بار | بالاتر | ممکن است گامپرانی کند |
| تیونینگ | نیازمند تیون | سادهتر |
| هزینه | بالاتر | پایینتر |
| کاربرد CNC حرفهای | عالی | بیشتر برای اقتصادی/سبک |
نکات سیمکشی و EMC
مشکلات رایج سروو در کارگاه از نویز و ارت است:
- کابل موتور و انکودر را جدا مسیر بدهید (ترجیحاً کانال جدا).
- شیلد کابل انکودر را در سمت درایو طبق دستورالعمل زمین کنید.
- از فیلتر EMI و چوک در ورودی درایو در صورت نیاز استفاده کنید.
- ارت صحیح بدنه موتور، تابلو و درایو را جدی بگیرید.
- برای محورهایی با ترمز: مدار ترمز را درست و ایمن طراحی کنید.
چند برند/اکوسیستم معروف سروو (برای شناخت بازار)
- Yaskawa Electric
- Mitsubishi Electric
- FANUC
- Siemens
- Allen-Bradley
- Beckhoff Automation
- Delta Electronics
- Panasonic Industry
- HEIDENHAIN
چکلیست سریع برای انتخاب سرووموتور یک محور CNC
- نوع مکانیزم (بالاسکرو/رکوپینیون/تسمه/گیربکس) و راندمان.
- جرم/اینرسی بار و سرعت/شتاب هدف.
- گشتاور RMS و پیک در سیکل واقعی.
- محدودیتهای مکانیکی: حداکثر RPM، بالانس، لقی.
- فیدبک مورد نیاز: Absolute؟ رزولوشن؟
- ولتاژ تغذیه و توان درایو + مقاومت ترمز Regeneration.
- نویز EMC و کیفیت کابلکشی.
- نیازهای ایمنی STO، ترمز محور Z.
منابع پیشنهادی (کوتاه و کاربردی)
- مستندات و راهنماهای سروودرایوهای صنعتی (Manuals) از سازندگان (یاسکاوا، میتسوبیشی، زیمنس و …).
- استانداردهای ایمنی ماشین و درایوها از IEC و ISO.
- کتابهای Motion Control و Servo Systems در حوزه کنترل حرکت (کنترل حلقه بسته، تیونینگ، فیلتر رزونانس).